

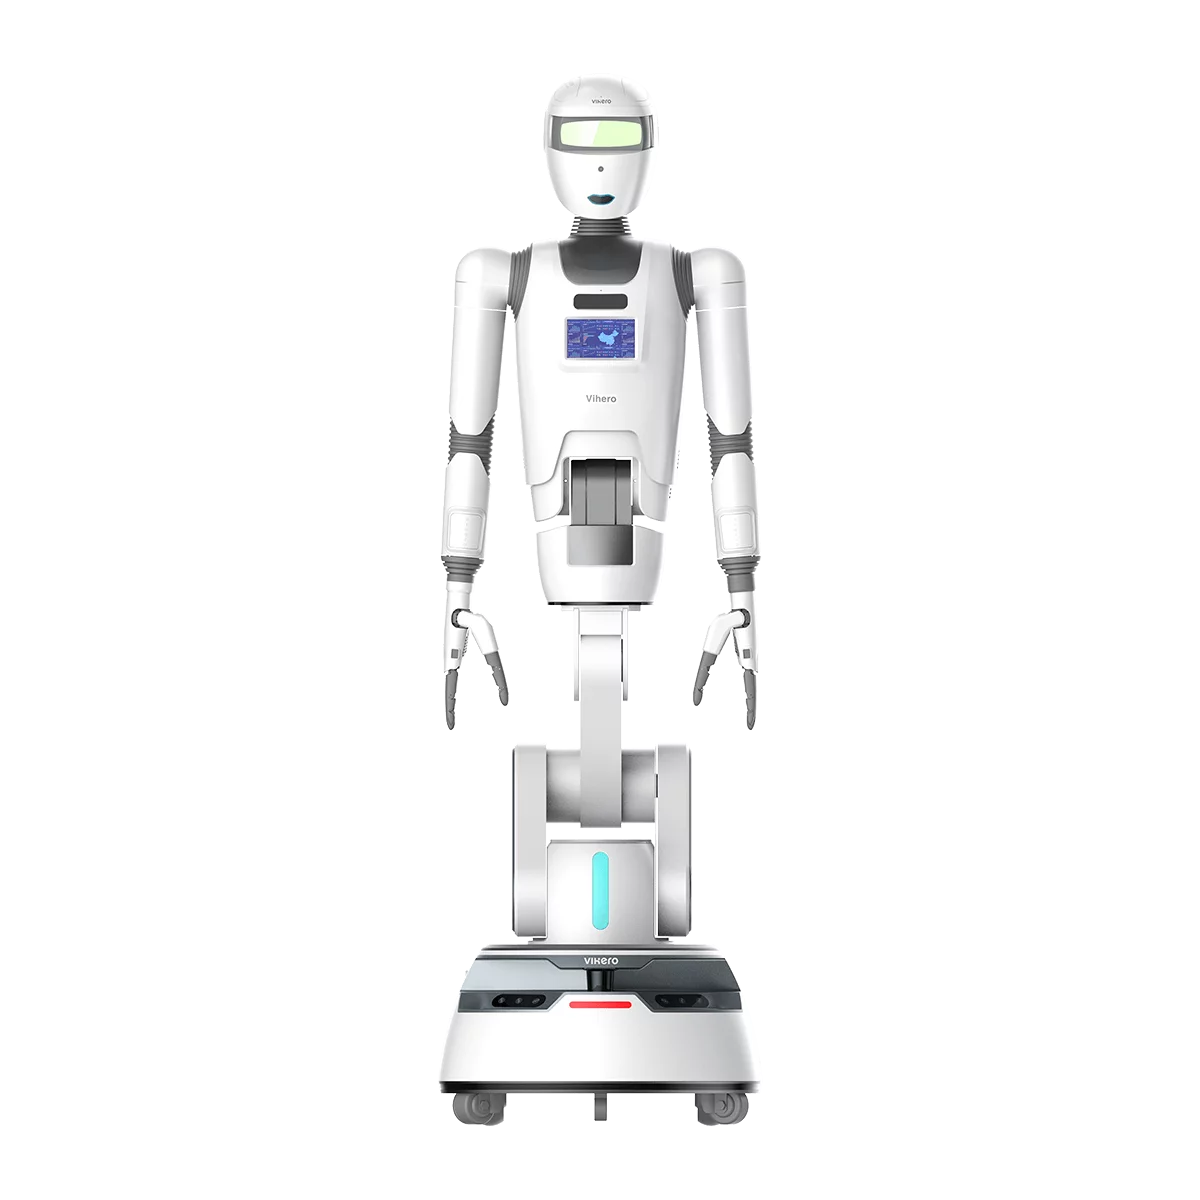
伟景人形
陕西伟景3D视觉底座,AGV/采摘/双足三版人形,16DoF灵巧手15kg负载。
陕西伟景机器人科技(北京伟景智能子公司)人形机器人产品线。基于自研3D立体视觉(智光眼/星光眼)和手眼伺服系统,三版人形:AGV版晓唯轮式底盘,i7+Jetson OrinNX 157TOPS;采摘版农业人形1800×1000×1700mm/150kg/33DoF,采摘精度±1mm/2秒每次;双足版2025年5月推出。配套16DoF灵巧手,单手15kg负载,单指指尖力12N。
更新于 2026-10-23 12:27
当前版本 · AGV版人形机器人 晓唯
联系销售
硬件清单
伟景人形 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | AGV版人形机器人 晓唯 | 智能人形采摘机器人 | 双足版人形机器人 |
|---|---|---|---|
| 摄像头 | 双目相机,彩色相机,超声波雷达,深度相机 | 立体视觉,识别定位果实 | — |
| IMU 惯性测量 | IMU | — | — |
| NPU 边缘算力 | NVIDIA Jetson OrinNX 157 TOPS | — | — |
| 全身自由度 | 55DoF | 36Dof | 60DoF |
| 手臂自由度 | 2×7DoF | 2×7DoF | 2×7DoF |
| 腿部自由度 | — | — | 2×5DoF |
| 灵巧手自由度 | 2×16DoF | 2×7DoF(主动自由度) | 2×16DoF |
| 电池容量 | 电池1:24V,17.5Ah;电池2:25.6V,25Ah | 48V/80AH | — |
| 静态续航 | 工作时间3.6h;续航时间8h | — | — |
| 扩展接口 | — | RJ45网口;USB Type-A接口 | — |
| 机身高度 | 112cm~172cm(可升降) | — | 173cm |
| 整机重量 | 110kg | 220KG | 55kg |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | AGV版人形机器人 晓唯联系销售 | 智能人形采摘机器人联系销售 | 双足版人形机器人联系销售 |
|---|---|---|---|
| 感知层 · Sense | |||
| 摄像头 | 双目相机,彩色相机,超声波雷达,深度相机 | 立体视觉,识别定位果实 | — |
| 麦克风阵列 | 最大拾音距离3m | 最大拾音距离3-5m | 最大拾音距离3m |
| 扬声器 | 20W | 2×10W | 6W |
| IMU 惯性测量 | IMU | — | — |
| 计算层 · Compute | |||
| 主控 SoC | 4核CPU Intel酷睿 i7-1185G7 | — | — |
| NPU 边缘算力 | NVIDIA Jetson OrinNX 157 TOPS | — | — |
| 执行层 · Actuate | |||
| 全身自由度 | 55DoF | 36Dof | 60DoF |
| 手臂自由度 | 2×7DoF | 2×7DoF | 2×7DoF |
| 腿部自由度 | — | — | 2×5DoF |
| 灵巧手自由度 | 2×16DoF | 2×7DoF(主动自由度) | 2×16DoF |
| 腰部自由度 | — | — | 2DoF |
| 头部自由度 | 2DoF | 2Dof | 2DoF |
| 手臂长度 | — | — | 745mm |
| 末端执行器 | 2个智能灵巧手 | 主动仿生灵巧手 | — |
| 能源层 · Power | |||
| 电池容量 | 电池1:24V,17.5Ah;电池2:25.6V,25Ah | 48V/80AH | — |
| 静态续航 | 工作时间3.6h;续航时间8h | — | — |
| 连接层 · Connect | |||
| 无线通信 | 802.11a/b/g/n 5G/2.4GHz双频 | 5G/2.4GHz双频Wi-Fi | 802.11 a/b/g/n 5G/2.4GHz双频 |
| 扩展接口 | — | RJ45网口;USB Type-A接口 | — |
| 结构层 · Structure | |||
| 机身高度 | 112cm~172cm(可升降) | — | 173cm |
| 整机重量 | 110kg | 220KG | 55kg |