

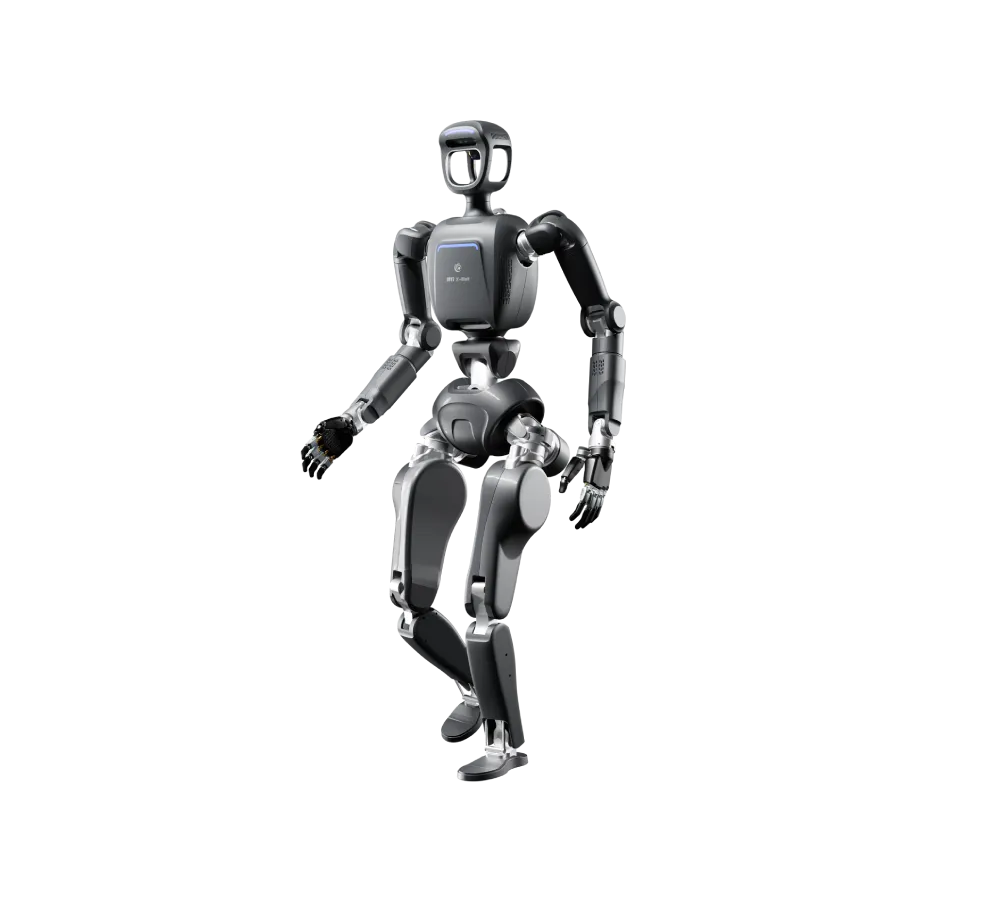
博行X-Bot
双足人形机器人,全身51自由度,关节峰值扭矩340N·m,续航3h
博行X-Bot 是月泉仿生的双足人形机器人,全身 51 个自由度:单腿 6 自由度、单手臂 7 自由度、腰部 3 自由度,搭载信手X-Hand M1 灵巧手。膝关节与髋关节峰值扭矩约 340N·m,最大行走速度 1.5m/s。运控采用自研 WBC 全身动力学控制与 MPC 模型预测控制算法;大脑为 NVIDIA Jetson Orin NX 16GB,小脑为 NUC12WSKi7;配 Intel Realsense D435 深度相机、360° 雷达与双手 1060 个触觉感知单元。电池容量 1188W·h,续航 3h,整机重 60kg,全身尺寸 1.67m。
更新于 2026-10-22 16:20
当前版本 · 博行X-Bot
暂无报价
硬件清单
博行X-Bot 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
博行X-Bot
核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | 博行X-Bot |
|---|---|
| 摄像头 | Intel Realsense D435深度相机+Livox 360雷达 |
| NPU 边缘算力 | NVIDIA Jetson Orin NX 16GB嵌入式电脑(AI计算、视觉处理、上层决策) |
| 全身自由度 | 51个自由度 |
| 手臂自由度 | 肩关节×3+肘关节×1+小臂关节×1+手腕关节×2=7 |
| 腿部自由度 | 髋关节×3+膝关节×1+踝关节×2=6 |
| 灵巧手自由度 | 信手X-Hand M1 |
| 电池容量 | 电池容量1188W·h,最大电压46.2V,最大输出电流25A |
| 静态续航 | 3h |
| 机身高度 | 1.67m |
| 整机重量 | 60kg |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | 博行X-Bot |
|---|---|
| 感知层 · Sense | |
| 摄像头 | Intel Realsense D435深度相机+Livox 360雷达 |
| 计算层 · Compute | |
| NPU 边缘算力 | NVIDIA Jetson Orin NX 16GB嵌入式电脑(AI计算、视觉处理、上层决策) |
| 执行层 · Actuate | |
| 全身自由度 | 51个自由度 |
| 手臂自由度 | 肩关节×3+肘关节×1+小臂关节×1+手腕关节×2=7 |
| 腿部自由度 | 髋关节×3+膝关节×1+踝关节×2=6 |
| 灵巧手自由度 | 信手X-Hand M1 |
| 腰部自由度 | 3自由度 |
| 能源层 · Power | |
| 电池容量 | 电池容量1188W·h,最大电压46.2V,最大输出电流25A |
| 静态续航 | 3h |
| 连接层 · Connect | |
| 无线通信 | Wi-Fi 6,蓝牙5.0 |
| 结构层 · Structure | |
| 机身高度 | 1.67m |
| 整机重量 | 60kg |