

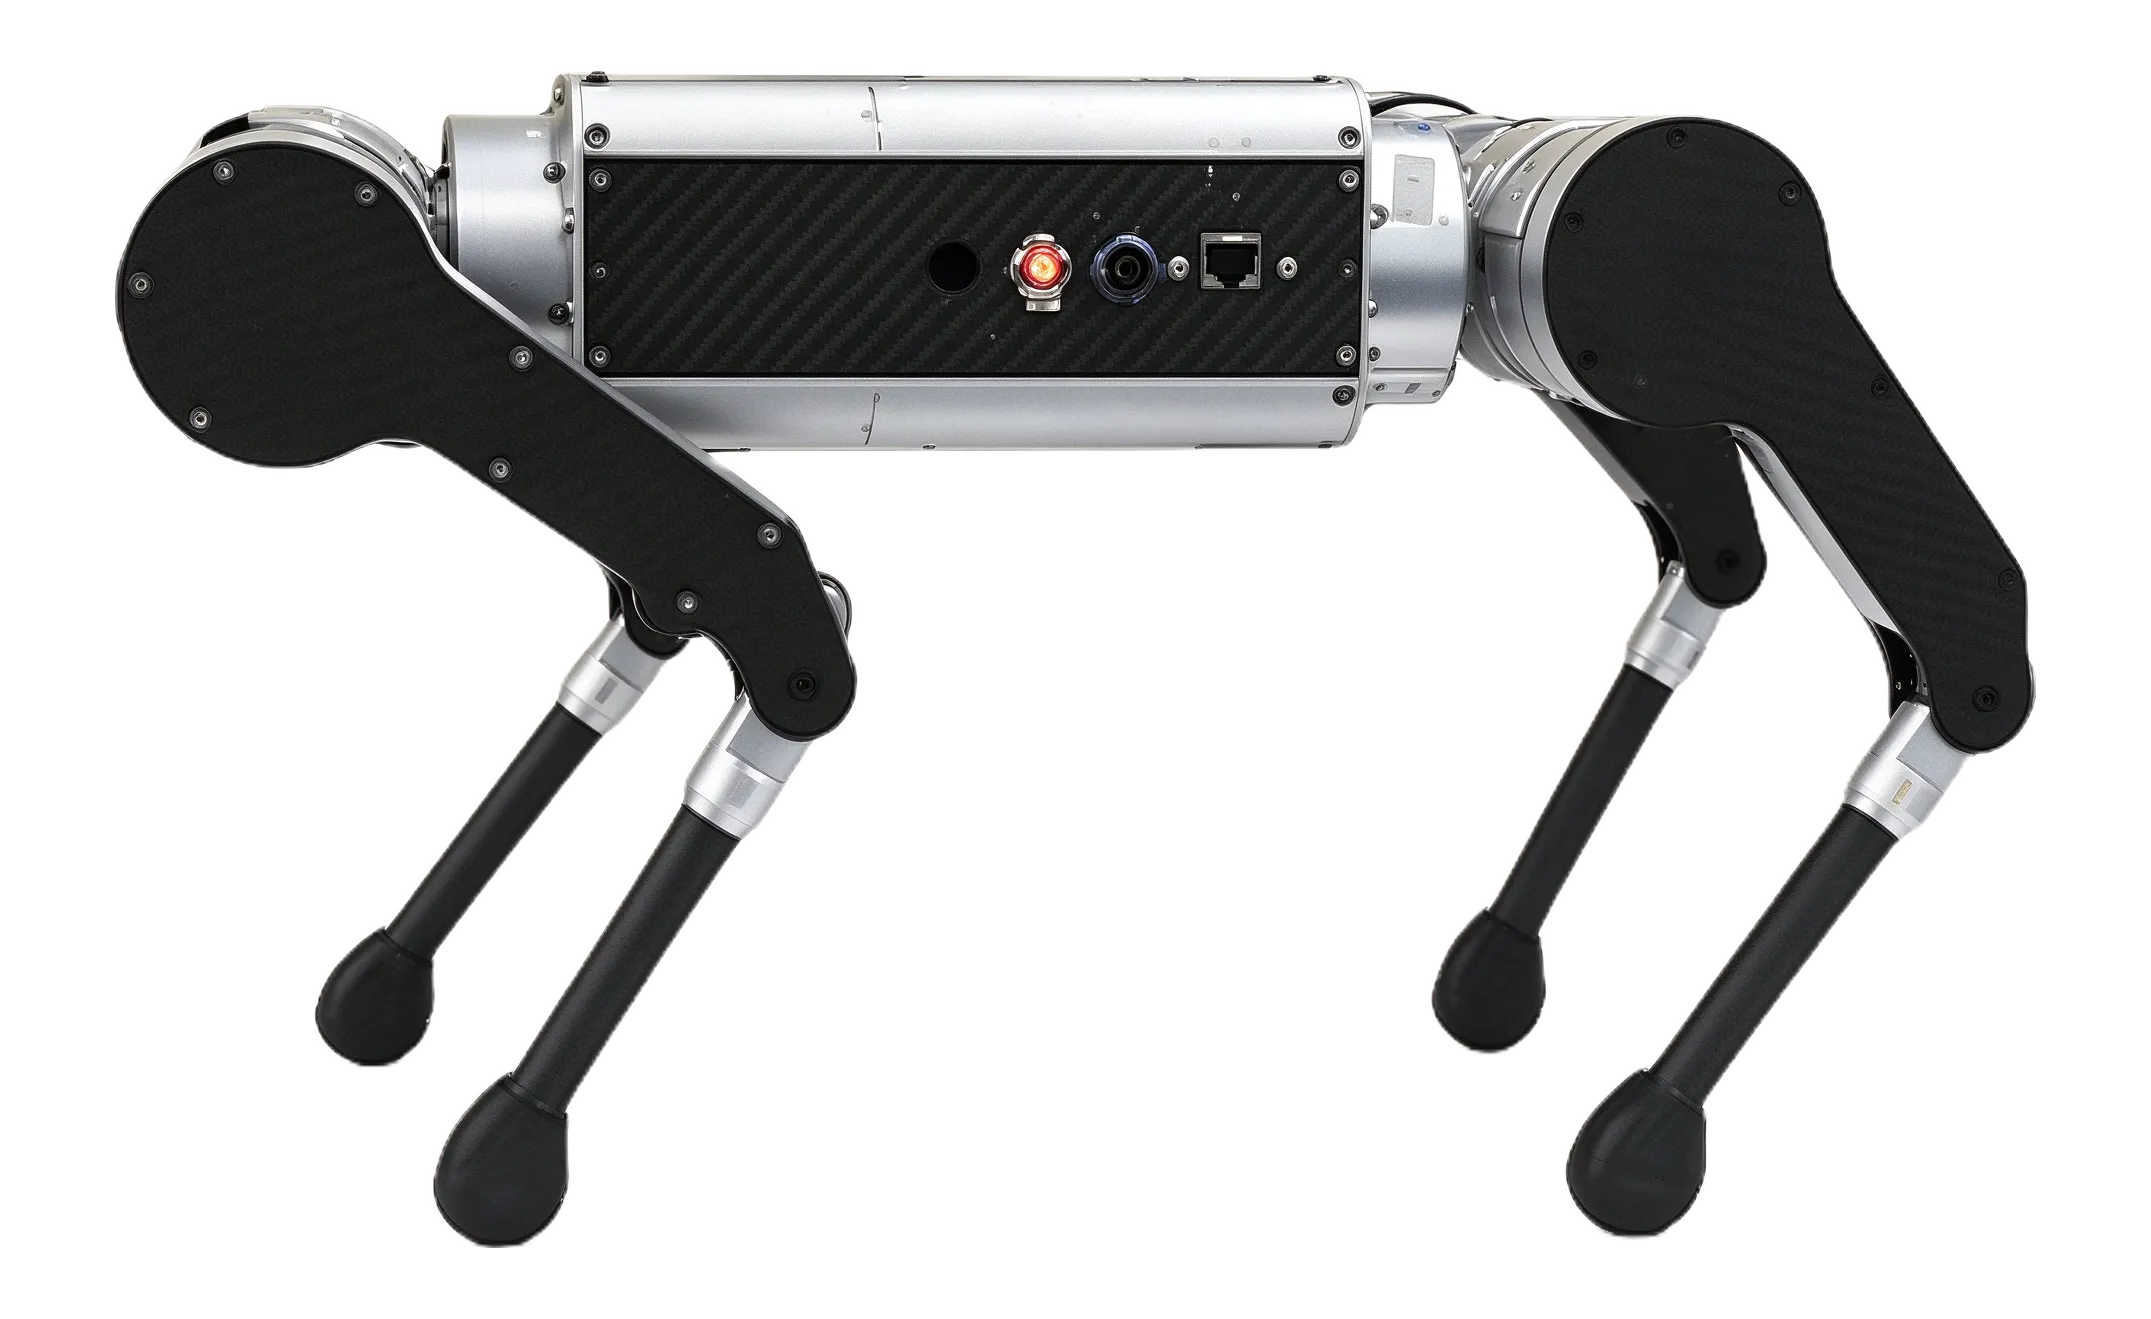
YOBOTICS Y5
桌面级高动态四足机器人,5.6kg轻量机身,12自由度,开放USB/Ethernet/CAN二次开发接口。
Y5是一款桌面级、高动态性能的四足机器人,具有强劲驱动力与先进运动控制算法,是教育、科研四足机器人领域的旗舰产品,提供丰富的二次开发接口(USB、Ethernet、串口、CAN等)。整机约5.6kg(含电池),站立尺寸约455mm×227mm×280mm,折叠后约450mm×227mm×173mm,便于桌面摆放与携带。整机12个自由度(单腿3个),支持慢走、快走、小跑步态,具备动态平衡与倒地恢复能力,空载奔跑约1.4m/s,持续行走负载大于3kg,续航约110分钟。运行Ubuntu16.04,主控采用Upboard(Intel Atom x5-Z8350),适用于教学科研、算法验证与二次开发。
更新于 2026-10-13 12:24
当前版本 · Y5
联系销售
硬件清单
YOBOTICS Y5 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
Y5
联系销售核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | Y5 |
|---|---|
| 全身自由度 | 整机12个 |
| 腿部自由度 | 单腿3个 |
| 行走续航 | 约110分钟 |
| 整机重量 | 约5.6kg±0.5kg(含电池) |
| 行走负载 | >3kg |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | Y5联系销售 |
|---|---|
| 计算层 · Compute | |
| 主控 SoC | Upboard,Intel Atom x5-Z8350 @1.92GHz,2×32GB |
| 执行层 · Actuate | |
| 全身自由度 | 整机12个 |
| 腿部自由度 | 单腿3个 |
| 运动层 · Motion | |
| 最高奔跑速度 | 1.4m/s(空载) |
| 行走负载 | >3kg |
| 能源层 · Power | |
| 行走续航 | 约110分钟 |
| 供电电压 | 输出29.4V 3A MAX |
| 连接层 · Connect | |
| 扩展接口 | USB、Ethernet、串口、CAN |
| 结构层 · Structure | |
| 整机重量 | 约5.6kg±0.5kg(含电池) |
| 外形尺寸 | 约455mm×227mm×280mm |
| 折叠尺寸 | 约450mm×227mm×173mm |