

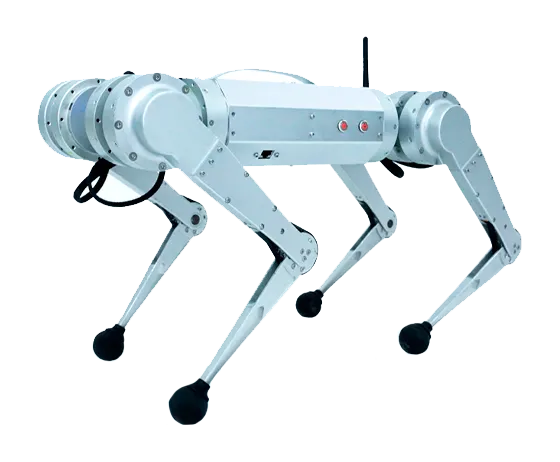
四足机器人 Y10
轻量级高动态性能四足机器狗,优宝特科研类机型,面向教育科研与二次开发。
Y10 是优宝特四足机器人系列的轻量级机型,官网定位「轻量级高动态性能」,归科研类产品线。优宝特拥有电机驱动型、液压驱动型、电液驱动型腿足机器人核心技术,自主研发四足机器狗全系列机型,所有型号产品均支持科研教学领域使用,并配备专用教材(所购设备中含教材一套,客户自选),支持模块化设计与开放 SDK 的二次开发体验。Y10 官网产品卡与规格参数暂未展示,参数待官网补公示。
更新于 2026-10-13 11:39
当前版本 · Y10
联系销售
硬件清单
四足机器人 Y10 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
Y10
联系销售核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | Y10 |
|---|---|
| 全身自由度 | 12 |
| 腿部自由度 | 3 |
| 关节扭矩 | 峰值约144Nm |
| 行走续航 | ≥70min |
| 整机重量 | 约 37Kg |
| 最高速度 | ≥4 m/s |
| 最大爬坡角度 | ≥30° |
| 最大负载 | ≥15Kg |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | Y10联系销售 |
|---|---|
| 感知层 · Sense | |
| IMU 惯性测量 | YOBOTICS IMU |
| 计算层 · Compute | |
| 主控 SoC | 英特尔凌动高配核心板 |
| 执行层 · Actuate | |
| 全身自由度 | 12 |
| 腿部自由度 | 3 |
| 关节电机 | 超高性能直流无刷电机 |
| 关节扭矩 | 峰值约144Nm |
| 运动层 · Motion | |
| 最高速度 | ≥4 m/s |
| 最大爬坡角度 | ≥30° |
| 最大负载 | ≥15Kg |
| 能源层 · Power | |
| 行走续航 | ≥70min |
| 结构层 · Structure | |
| 整机重量 | 约 37Kg |
| 外形尺寸 | 约 980 x 510 x 500(mm) |
| 外壳材质 | 铝合金(强度高,耐冲击) |