

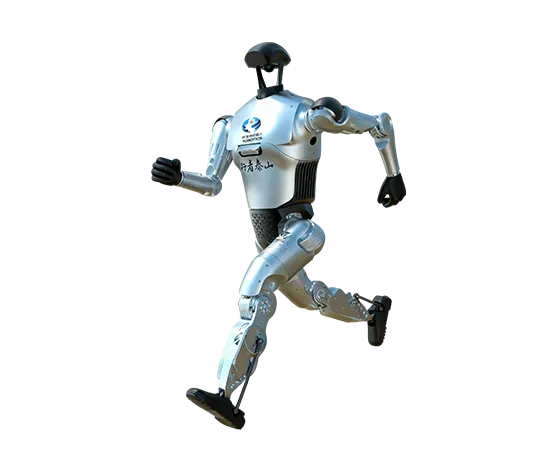
人形机器人 E1
山东省首台人形机器人「行者泰山」,21自由度,4.5m/s奔跑,全地形越障,深度开源。
E1 是优宝特自主研发的双足人形机器人「行者泰山」,为山东省第一家自主研发的人形机器人。站立高度 1430mm、整机含电池 44kg,手臂长 500mm、腹部长 810mm;全身 21 个关节电机自由度(单腿 6、腰部 1、单手臂 4),手部可选配多指灵巧手。关节采用高速大扭矩外转子力矩电机,最大扭矩 144N·m、最大转速 160rpm,运动速度最高可达 4.5m/s,具备砾石路、楼梯、斜坡等全地形越障能力,越障 30cm、爬梯 25cm、爬坡 20°。提供开源训练框架与 SDK 接口,配套教材培训与白名单赛事实训。
更新于 2026-10-09 11:50
当前版本 · E1
联系销售
硬件清单
人形机器人 E1 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
E1
联系销售核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | E1 |
|---|---|
| 全身自由度 | 21 |
| 手臂自由度 | 4 |
| 腿部自由度 | 6 |
| 灵巧手自由度 | 选配多指灵巧手 |
| 机身高度 | 1430mm |
| 整机重量 | 44kg |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | E1联系销售 |
|---|---|
| 执行层 · Actuate | |
| 全身自由度 | 21 |
| 手臂自由度 | 4 |
| 腿部自由度 | 6 |
| 灵巧手自由度 | 选配多指灵巧手 |
| 腰部自由度 | 1 |
| 手臂长度 | 500mm |
| 结构层 · Structure | |
| 机身高度 | 1430mm |
| 整机重量 | 44kg |