

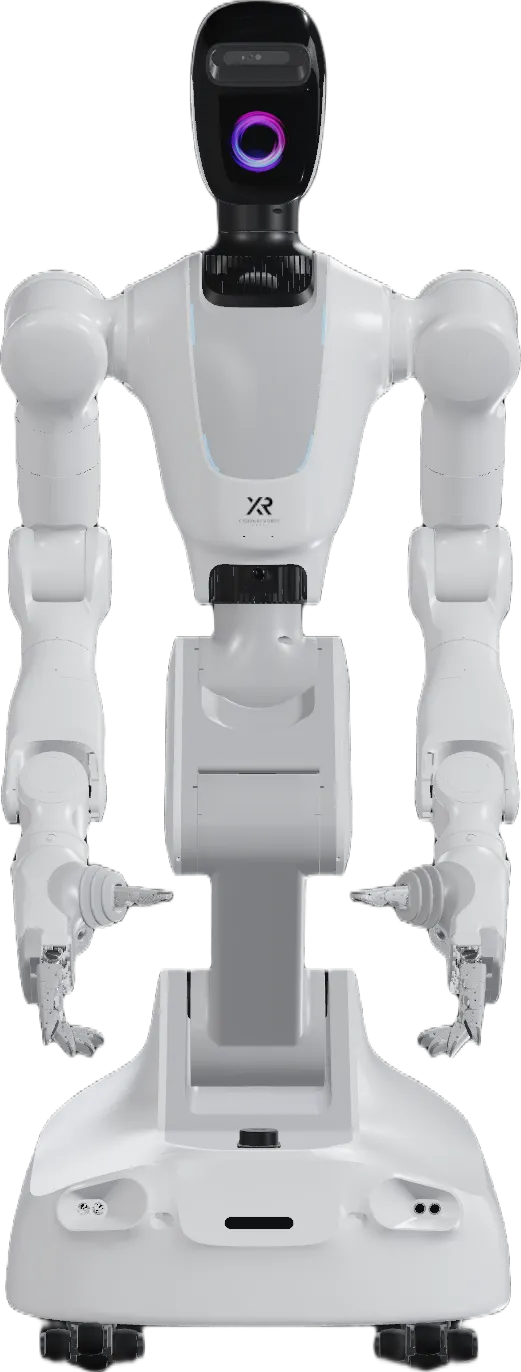
X Square 量子2号
新一代通用轮式仿人形机器人:62 自由度、双臂负载 12kg、WALL-A 端到端驱动。
量子 2 号(QUANTA X2)是自变量新一代通用轮式仿人形机器人:全身 62 自由度(选配灵巧手)、身高 164cm、垂直操作空间 0-1.8m、躯干 6 自由度。仿人机械臂单臂展 765mm,单臂额定负载 6kg、双臂任务负载 12kg,重复定位精度 ±0.03mm、末端速度 1.8m/s;末端执行器为 2 自由度夹爪与 20 自由度灵巧手,轮式底盘移动速度 1m/s;感知层配备 2D 激光雷达、3 路 RGBD 相机、超声波、单点 TOF 与 BEV 环视摄像头。整机由全栈自研、百亿级参数的 WALL-A 操作大模型端到端驱动,实现自主感知-决策-行动,面向居家服务、科研教育、商业清洁与物流分拣等场景。
更新于 2026-10-09 15:19
当前版本 · 量子2号
未公布
硬件清单
X Square 量子2号 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
量子2号
未公布核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | 量子2号 |
|---|---|
| 摄像头 | RGBD相机×3 + BEV环视摄像头×3 |
| 全身自由度 | 62DOF(选配灵巧手) |
| 灵巧手自由度 | 20 |
| 手臂最大负载 | 6kg |
| 机身高度 | 164cm |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | 量子2号未公布 |
|---|---|
| 感知层 · Sense | |
| 摄像头 | RGBD相机×3 + BEV环视摄像头×3 |
| 执行层 · Actuate | |
| 全身自由度 | 62DOF(选配灵巧手) |
| 灵巧手自由度 | 20 |
| 手臂最大负载 | 6kg |
| 末端执行器 | 夹爪自由度 2 |
| 结构层 · Structure | |
| 机身高度 | 164cm |