

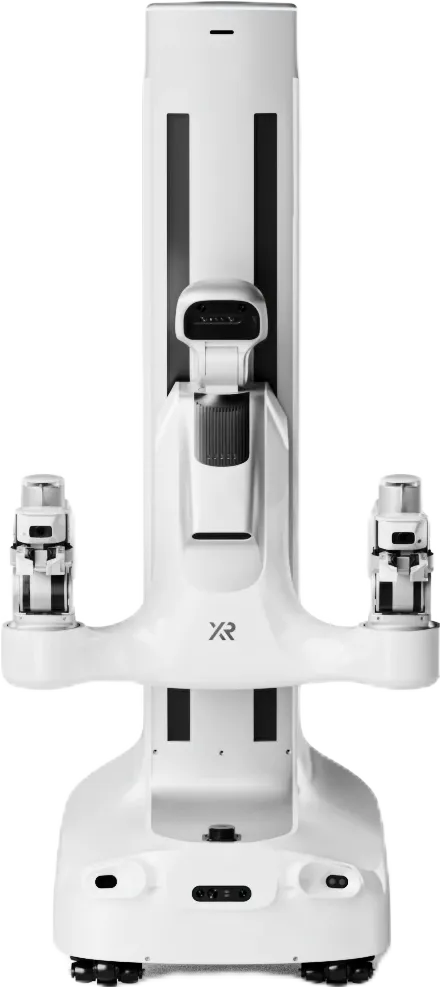
X Square 量子1号 Pro
具身智能科研与应用理想平台:19 自由度轮式双臂,端到端 WALL-A 驱动。
量子 1 号 Pro 是自变量的通用轮式双臂机器人、具身智能科研与应用理想平台。全身 19 自由度,身高 1690mm、肩宽 658mm,垂直操作空间 0-1.6m,任务负载能力 6kg、单臂峰值负载 7kg(30 秒);单臂 6 自由度、臂展 649mm、重复定位精度 1mm,末端夹爪行程 0-180mm、最大夹持力 50N,背部升降机构扩展垂直作业范围;双轮差速底盘移动速度 1m/s,支持 4cm 越障与 10° 爬坡;感知层集成 RGBD 相机、鱼眼、广角、双目相机、超声波、单点 TOF 与 IMU 等 18 颗传感器,算力采用 Intel Core Ultra 7 155H,续航 8 小时;预集成 WALL-A 具身智能基础大模型(含开源版),原生支持 ROS2。
更新于 2026-10-09 15:19
当前版本 · 量子1号 Pro
未公布
硬件清单
X Square 量子1号 Pro 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
量子1号 Pro
未公布核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | 量子1号 Pro |
|---|---|
| 摄像头 | 单点TOF×3 + RGBD相机×3 + 鱼眼相机×2 + 双目RGB相机×1 + 广角相机×2 |
| IMU 惯性测量 | IMU传感器×1 |
| 全身自由度 | 19 |
| 手臂自由度 | 6 |
| 手臂最大负载 | 7kg(30s) |
| 静态续航 | 8h |
| 扩展接口 | HDMI*1、USB*1、RJ45*1 |
| 机身高度 | 1690mm |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | 量子1号 Pro未公布 |
|---|---|
| 感知层 · Sense | |
| 摄像头 | 单点TOF×3 + RGBD相机×3 + 鱼眼相机×2 + 双目RGB相机×1 + 广角相机×2 |
| IMU 惯性测量 | IMU传感器×1 |
| 计算层 · Compute | |
| 主控 SoC | Intel Core Ultra 7 155H |
| 内存 / 存储 | RAM 16GB,存储 512G |
| 执行层 · Actuate | |
| 全身自由度 | 19 |
| 手臂自由度 | 6 |
| 手臂最大负载 | 7kg(30s) |
| 末端执行器 | 末端夹爪 |
| 能源层 · Power | |
| 静态续航 | 8h |
| 充电方式 | 10%-100% 1h40min |
| 连接层 · Connect | |
| 无线通信 | 支持WiFi6、2.4/5G双频;支持蓝牙5.2;支持5G |
| 扩展接口 | HDMI*1、USB*1、RJ45*1 |
| 结构层 · Structure | |
| 机身高度 | 1690mm |