

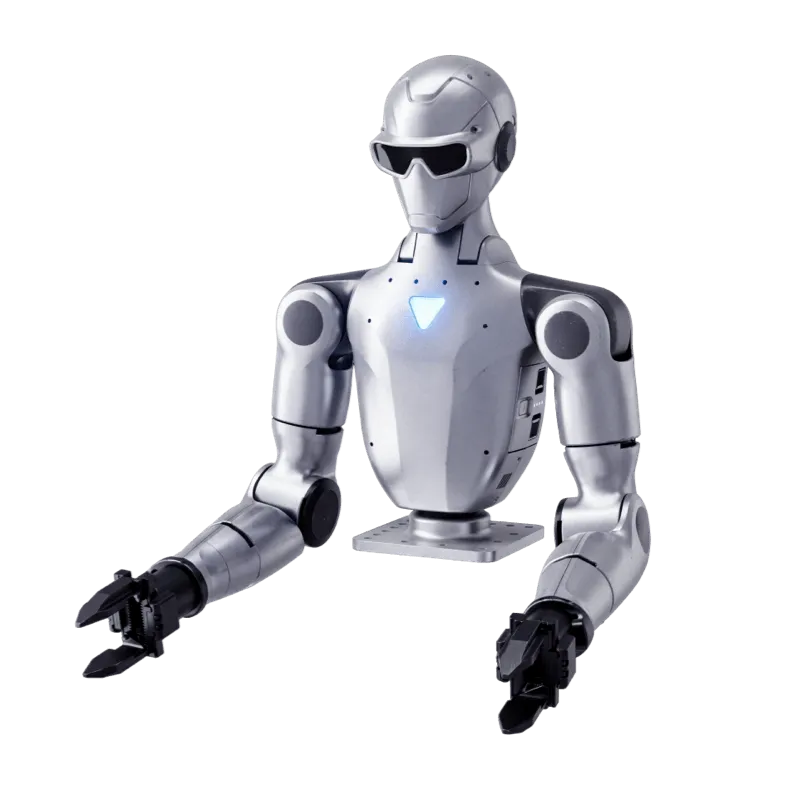
Unitree R1-A
轻量双臂机器人,末端执行器快换,换个「手」就换个岗位
宇树 R1-A 是轻量双臂人形机器人,整机约 11~13kg,主打「一机多用」:末端可快速换装二指夹爪、三指/五指灵巧手等不同执行器,夹爪重复精度 ±0.1mm,换个末端就换个岗位;双臂负载 2~4kg,肩部最大扭矩 60N·m,桌面级的抓取分拣拿得下。机械臂、视觉、音频、灯光的控制接口全部开放,二次开发不受限;机身与头部各配 8 核 CPU,头部另带 10 TOPS 算力,还可选配 Orin 等模组。提供 A5/A7 及带升降底盘的 -D 型号。
更新于 2026-10-12 14:12
当前版本 · R1-A5-D
联系销售
硬件清单
Unitree R1-A 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | R1-A5 | R1-A7 | R1-A5-D | R1-A7-D |
|---|---|---|---|---|
| 摄像头 | 双目相机+腕部相机(可选) | 双目相机+腕部相机(可选) | 双目相机+腕部相机(可选) | 双目相机+腕部相机(可选) |
| NPU 边缘算力 | 10TOPS算力 | 10TOPS算力 | 10TOPS算力 | 10TOPS算力 |
| 全身自由度 | 15 | 19 | 18 | 22 |
| 手臂自由度 | 5 | 7 | 5 | 7 |
| 手臂最大负载 | 2~4kg | 2~4kg | 2~4kg | 2~4kg |
| 静态续航 | 约1.5h | 约1.5h | 约1.5h | 约1.5h |
| 机身高度 | 700mm | 835mm | — | 1600mm |
| 整机重量 | 约11kg(外部供电) | 约13kg(外部供电) | 约30kg | 约32kg |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | R1-A5联系销售 | R1-A7联系销售 | R1-A5-D联系销售 | R1-A7-D联系销售 |
|---|---|---|---|---|
| 感知层 · Sense | ||||
| 摄像头 | 双目相机+腕部相机(可选) | 双目相机+腕部相机(可选) | 双目相机+腕部相机(可选) | 双目相机+腕部相机(可选) |
| 麦克风阵列 | 4阵列 | 4阵列 | 4阵列 | 4阵列 |
| 扬声器 | 双扬声器(3Wx2) | 双扬声器(3Wx2) | 双扬声器(3Wx2) | 双扬声器(3Wx2) |
| 计算层 · Compute | ||||
| 主控 SoC | 机身:8核高性能CPU | 机身:8核高性能CPU头部:8核高性能CPU+10TOPS算力 | 机身:8核高性能CPU头部:8核高性能CPU+10TOPS算力 | 机身:8核高性能CPU头部:8核高性能CPU+10TOPS算力 |
| NPU 边缘算力 | 10TOPS算力 | 10TOPS算力 | 10TOPS算力 | 10TOPS算力 |
| 执行层 · Actuate | ||||
| 全身自由度 | 15 | 19 | 18 | 22 |
| 手臂自由度 | 5 | 7 | 5 | 7 |
| 腰部自由度 | 1 | 1 | — | — |
| 头部自由度 | 2 | 2 | 2 | 2 |
| 手臂最大负载 | 2~4kg | 2~4kg | 2~4kg | 2~4kg |
| 手臂长度 | 420mm | 555mm | — | — |
| 末端执行器 | 可选二指夹爪/三指灵巧手/五指灵巧手 | 可选二指夹爪/三指灵巧手/五指灵巧手 | 可选二指夹爪/三指灵巧手/五指灵巧手 | 可选二指夹爪/三指灵巧手/五指灵巧手 |
| 能源层 · Power | ||||
| 静态续航 | 约1.5h | 约1.5h | 约1.5h | 约1.5h |
| 连接层 · Connect | ||||
| 无线通信 | WiFi6、蓝牙5.2 | WiFi6、蓝牙5.2 | WiFi6、蓝牙5.2 | WiFi6、蓝牙5.2 |
| 结构层 · Structure | ||||
| 机身高度 | 700mm | 835mm | — | 1600mm |
| 整机重量 | 约11kg(外部供电) | 约13kg(外部供电) | 约30kg | 约32kg |