

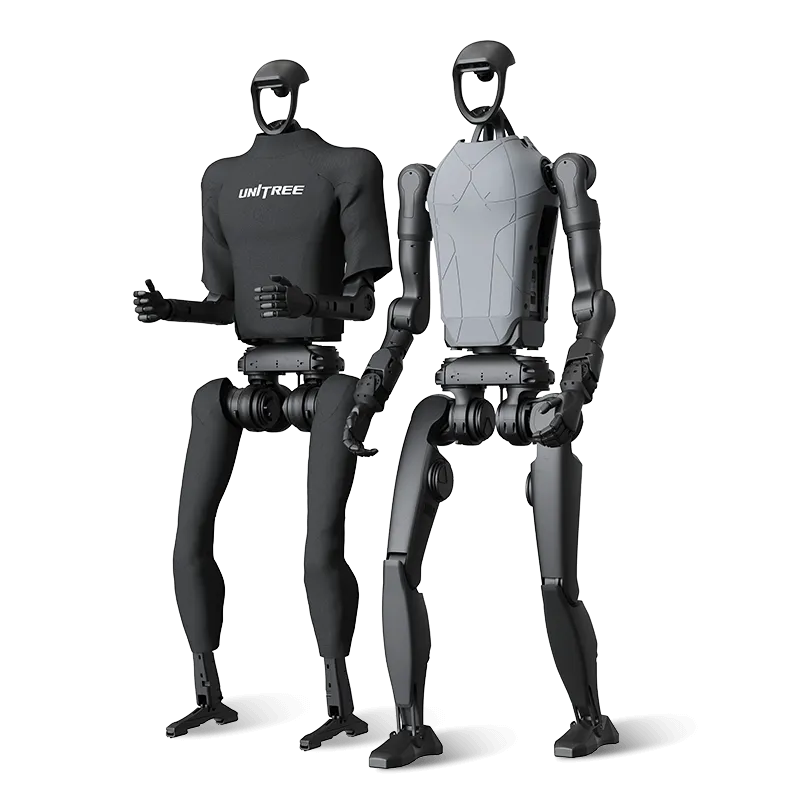
Unitree H1
国内第一台能跑的全尺寸人形机器人,世界纪录级的运动能力
宇树 H1 是国内第一台能跑的全尺寸通用人形机器人,身高约 1.8 米,实测移动速度 3.3m/s 创下世界纪录,潜在运动性能超 5m/s。它的底气在动力:最大关节扭矩 360N·m、峰值扭矩密度 189N·m/kg,整机 27 个自由度;手臂额定负载约 7kg、峰值约 21kg,可选配 Dex5-1 等灵巧手,搬箱子、递工具这类粗活扛得住;3D 激光雷达加深度相机负责环境感知;864Wh 电池支持快速更换,没电换一块继续跑。
更新于 2026-10-12 14:12
当前版本 · H1
$90,000
硬件清单
Unitree H1 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
H1
$90,000核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | H1 |
|---|---|
| 摄像头 | 深度相机 |
| NPU 边缘算力 | Orin NX |
| 全身自由度 | 27 |
| 手臂自由度 | 4(可拓展) |
| 腿部自由度 | 5(髋关节 × 3 + 膝关节 × 1 + 踝关节 × 1) |
| 手臂最大负载 | 峰值:约21Kg;额定:约7Kg |
| 电池容量 | 容量15Ah(0.864KWh) |
| 机身高度 | 约178CM |
| 整机重量 | 约70kg |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | H1$90,000 |
|---|---|
| 感知层 · Sense | |
| 摄像头 | 深度相机 |
| 计算层 · Compute | |
| 主控 SoC | Intel Core i5 / Intel Core i7 |
| NPU 边缘算力 | Orin NX |
| 执行层 · Actuate | |
| 全身自由度 | 27 |
| 手臂自由度 | 4(可拓展) |
| 腿部自由度 | 5(髋关节 × 3 + 膝关节 × 1 + 踝关节 × 1) |
| 手臂最大负载 | 峰值:约21Kg;额定:约7Kg |
| 手臂长度 | 338mm × 2685mm |
| 末端执行器 | 选配可选配Dex5-1或其他灵巧手 |
| 能源层 · Power | |
| 电池容量 | 容量15Ah(0.864KWh) |
| 电池可拆卸 | 可快速更换 |
| 结构层 · Structure | |
| 机身高度 | 约178CM |
| 整机重量 | 约70kg |