

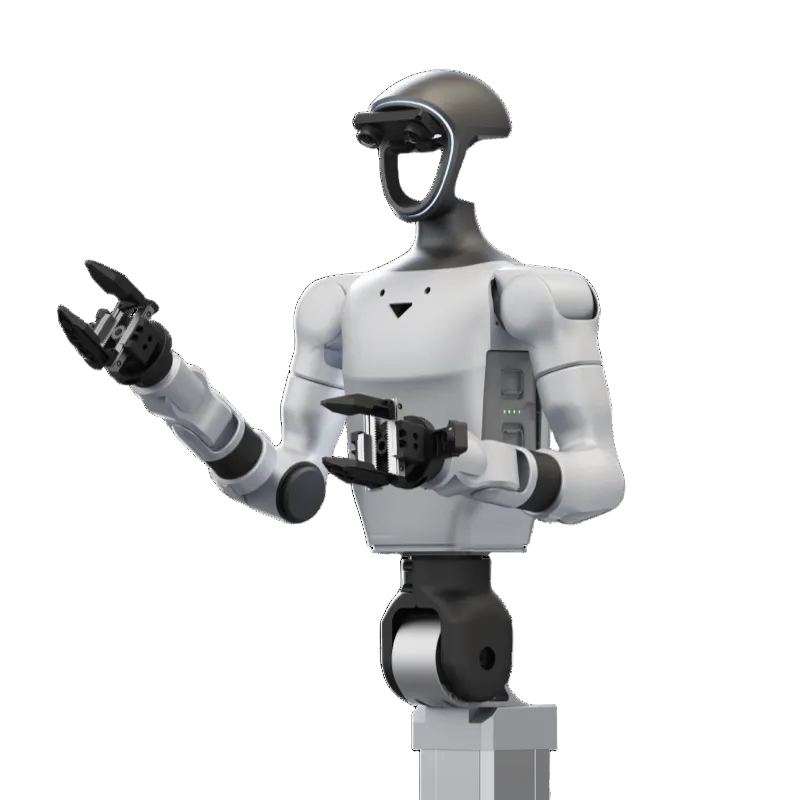
Unitree G1-D
边采数据边训练模型的人形机器人全栈方案,采集到部署一站打通
宇树 G1-D 是面向具身智能研发的数据采集与模型训练全栈方案:机器人本体负责采集示范数据,配套平台管项目、分任务、追进度,高并发架构支持数百台机器人同步采集,数据从多元设备到训练集端到端打通;内置仿真环境与「一键训练」,训好的模型先在仿真里评测,再无缝迁移到真机。本体立柱可升降约 0.4m,作业空间更高;单臂 7 自由度、最大负载约 3kg,末端可选带触觉的三指灵巧手;可选 Orin NX(100 TOPS)算力模组。
更新于 2026-10-12 14:12
当前版本 · G1-D通用版
联系销售
硬件清单
Unitree G1-D 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
G1-D通用版
联系销售G1-D旗舰版
联系销售核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | G1-D通用版 | G1-D旗舰版 |
|---|---|---|
| 摄像头 | 头部高清双目相机*1 + 腕部高清相机*2 | 头部高清双目相机*1 + 腕部高清相机*2 |
| 全身自由度 | 17 | 19 |
| 手臂自由度 | 7 | 7 |
| 手臂最大负载 | 约3kg | 约3kg |
| 静态续航 | 约2小时 | 约6小时 |
| 整机重量 | 约90kg | 约90kg |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | G1-D通用版联系销售 | G1-D旗舰版联系销售 |
|---|---|---|
| 感知层 · Sense | ||
| 摄像头 | 头部高清双目相机*1 + 腕部高清相机*2 | 头部高清双目相机*1 + 腕部高清相机*2 |
| 计算层 · Compute | ||
| 主控 SoC | 8核高性能CPU | 8核高性能CPU |
| 执行层 · Actuate | ||
| 全身自由度 | 17 | 19 |
| 手臂自由度 | 7 | 7 |
| 手臂最大负载 | 约3kg | 约3kg |
| 末端执行器 | 可选二指夹爪/三指灵巧手(无触觉)/ 三指灵巧手(有触觉)/五指灵巧手 | 可选二指夹爪/三指灵巧手(无触觉)/ 三指灵巧手(有触觉)/五指灵巧手 |
| 能源层 · Power | ||
| 静态续航 | 约2小时 | 约6小时 |
| 连接层 · Connect | ||
| 无线通信 | WiFi6、蓝牙5.2 | WiFi6、蓝牙5.2 |
| 结构层 · Structure | ||
| 整机重量 | 约90kg | 约90kg |