

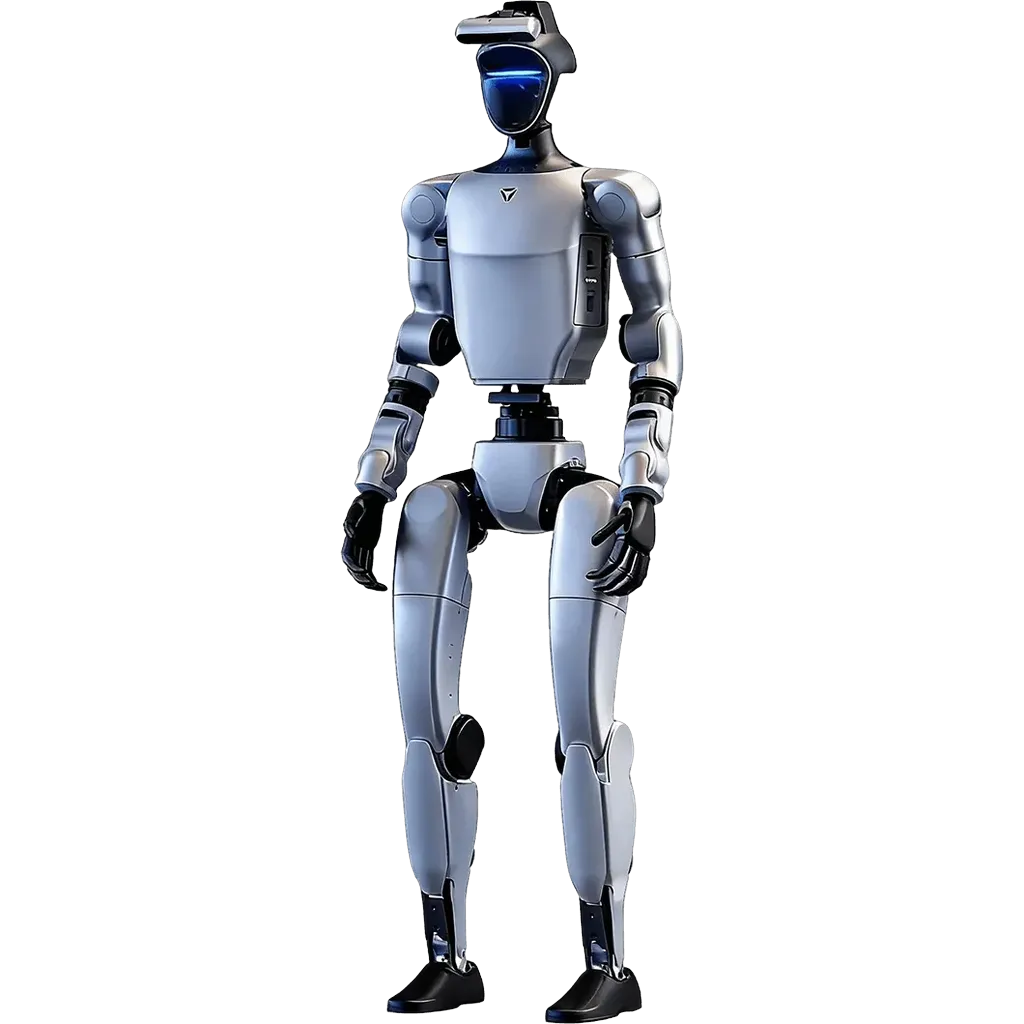
G1-Comp
宇树 G1-Comp,为 RoboCup 赛事打造的足球竞赛人形,跑动射门掌控全场。
Unitree G1-Comp 是宇树面向 RoboCup 赛事打造的人形足球竞赛本体,官方定位「为赛事打造足球巨星」。带电池约35kg+,站立1320×450×200mm,总自由度25-45,膝关节最大扭矩120N·m,续航约2小时。基于YOLO 11算法快速识别球场环境,配合unitree_rl_gym强化学习框架与Isaac Gym、Mujoco仿真,打通Sim2Sim到Sim2Real全流程;SDK提供视觉识别、空间定位与运动控制API,兼容ROS生态,可选Orin NX提供100TOPS算力。
更新于 2026-10-12 14:12
当前版本 · G1-Comp
暂无报价
硬件清单
G1-Comp 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
G1-Comp
核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | G1-Comp |
|---|---|
| 摄像头 | 深度相机、3D激光雷达 |
| 全身自由度 | 25-45 |
| 手臂自由度 | 5 |
| 腿部自由度 | 6 |
| 灵巧手自由度 | 7(可加选力控3指灵巧手Dex3-1)+ 2(可加选2个手腕自由度) |
| 手臂最大负载 | 约3Kg |
| 静态续航 | 约2h |
| 机身高度 | 1320mm |
| 整机重量 | 约35kg+ |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | G1-Comp |
|---|---|
| 感知层 · Sense | |
| 摄像头 | 深度相机、3D激光雷达 |
| 麦克风阵列 | 4麦克风阵列 |
| 扬声器 | 5w扬声器 |
| 计算层 · Compute | |
| 主控 SoC | 8核高性能CPU |
| 执行层 · Actuate | |
| 全身自由度 | 25-45 |
| 手臂自由度 | 5 |
| 腿部自由度 | 6 |
| 灵巧手自由度 | 7(可加选力控3指灵巧手Dex3-1)+ 2(可加选2个手腕自由度) |
| 腰部自由度 | 1+(可加选2个腰部自由度) |
| 头部自由度 | 2 |
| 手臂最大负载 | 约3Kg |
| 手臂长度 | 约0.45M |
| 末端执行器 | 可加选力控3指灵巧手Dex3-1 |
| 能源层 · Power | |
| 静态续航 | 约2h |
| 连接层 · Connect | |
| 无线通信 | WiFi6、蓝牙5.2 |
| 结构层 · Structure | |
| 机身高度 | 1320mm |
| 整机重量 | 约35kg+ |