

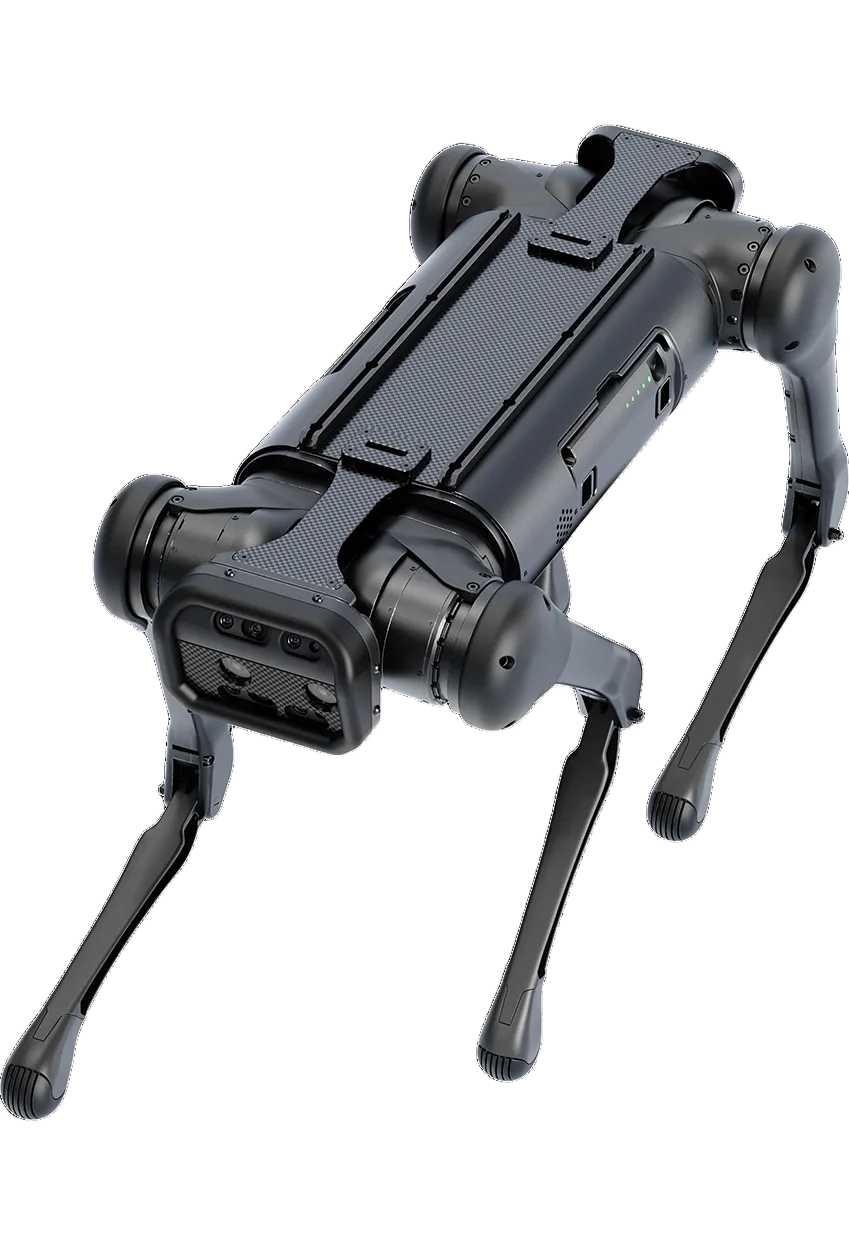
AlienGo
专业级四足机器人,摔倒了自己爬起来,专为行业应用而生
宇树 AlienGo 是专业级四足机器人,整机约 21.5kg(不含电池),面向行业应用与科研开发。它「皮实」:倒地后能自己起立、翻身起身,关节力矩物理保护与减速器磨损保护加持,野外作业磕了碰了也不容易趴窝;负载能力 13kg,能爬 25° 斜坡、上下台阶楼梯,最大行走速度超 1.5m/s;续航 2.5~4.6h,配备 12600mAh 电池;深度相机与视觉里程计开箱即配、可选激光雷达,支持 ROS,以太网与 USB 接口齐全,二次开发门槛低。
更新于 2026-10-13 11:23
当前版本 · AlienGo
联系销售
硬件清单
AlienGo 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
AlienGo
联系销售核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | AlienGo |
|---|---|
| 摄像头 | 深度相机(2组)、视觉里程计相机(1组) |
| 全身自由度 | 12 |
| 电池容量 | 12600mAh |
| 行走续航 | 2.5-4.6h |
| 整机重量 | 21.5kg ±1kg |
| 最高速度 | >1.5m/s |
| 最大爬坡角度 | ≤25° |
| 最大负载 | 13kg |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | AlienGo联系销售 |
|---|---|
| 感知层 · Sense | |
| 摄像头 | 深度相机(2组)、视觉里程计相机(1组) |
| 足部力传感器 | 4 |
| 执行层 · Actuate | |
| 全身自由度 | 12 |
| 关节编码器 | 电机编码器x1、输出端编码器x1 |
| 运动层 · Motion | |
| 最高速度 | >1.5m/s |
| 最大爬坡角度 | ≤25° |
| 最大负载 | 13kg |
| 能源层 · Power | |
| 电池容量 | 12600mAh |
| 行走续航 | 2.5-4.6h |
| 供电电压 | 5V、12V、19V、BAT(24V~30V) |
| 连接层 · Connect | |
| 扩展接口 | 以太网口x2、USB3.0x2 |
| 结构层 · Structure | |
| 机身高度 | 0.6m |
| 整机重量 | 21.5kg ±1kg |
| 外形尺寸 | 0.65*0.31*0.6m |
| 折叠尺寸 | 0.60*0.31*0.15m |