

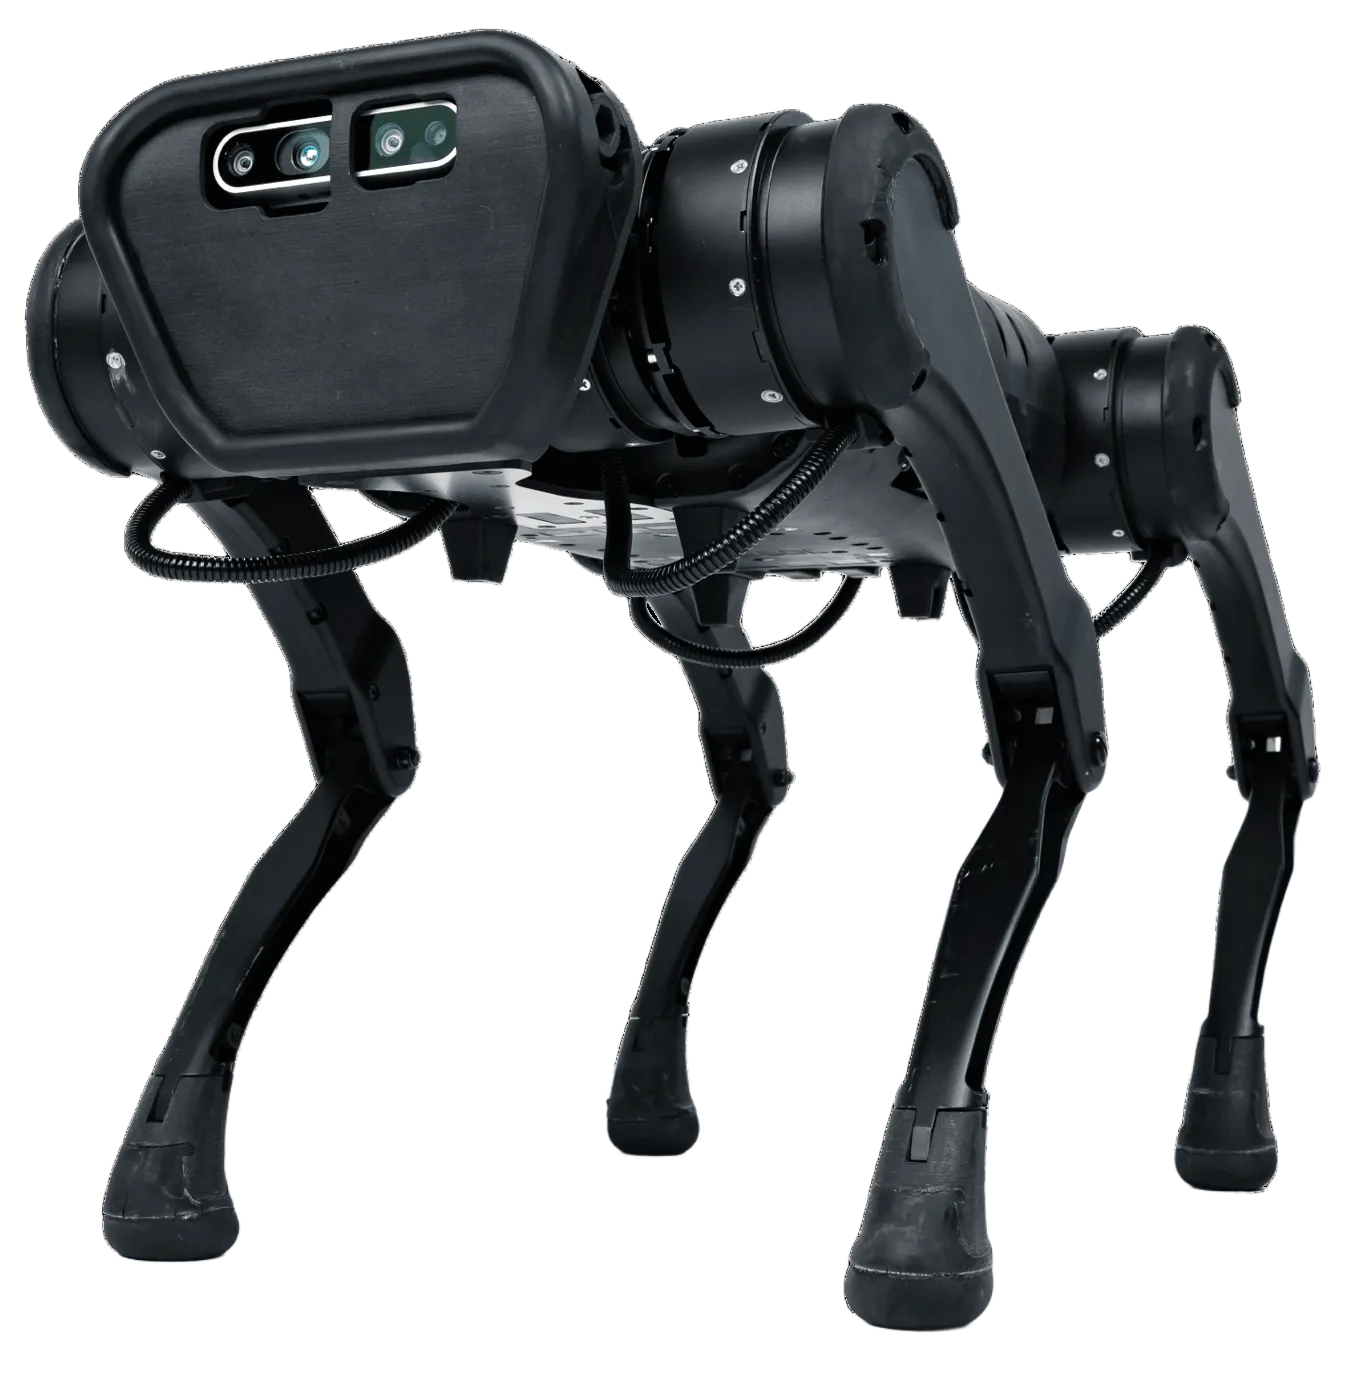
Unitree A1
轻巧灵便的入门四足机器人,足端有感知,每一步都踩得实
宇树 A1 是面向消费级与科研场景的轻量四足机器人,机身小巧、开箱可用,官网以「高密集成,突破每一次运动极限」定位。它的特色在「脚上有感觉」:4 个足端压力传感器实时获取脚部支撑信息,每一步踩得实不实它自己知道,运动控制因此更可靠、高效、便捷;峰值关节扭矩 33.5N·m,轻量机身依然有劲。适合科研验证、算法开发与教育科普等轻量场景。
更新于 2026-10-13 11:15
当前版本 · A1
联系销售
硬件清单
Unitree A1 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
A1
联系销售核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | A1 |
|---|---|
| 关节扭矩 | 33.5NM (峰值) |
| 行走续航 | 1-2.5 h |
| 最大负载 | 5 kg |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | A1联系销售 |
|---|---|
| 执行层 · Actuate | |
| 关节扭矩 | 33.5NM (峰值) |
| 运动层 · Motion | |
| 最高奔跑速度 | 3.3m/s (11.88km/h) |
| 最大负载 | 5 kg |
| 能源层 · Power | |
| 行走续航 | 1-2.5 h |