

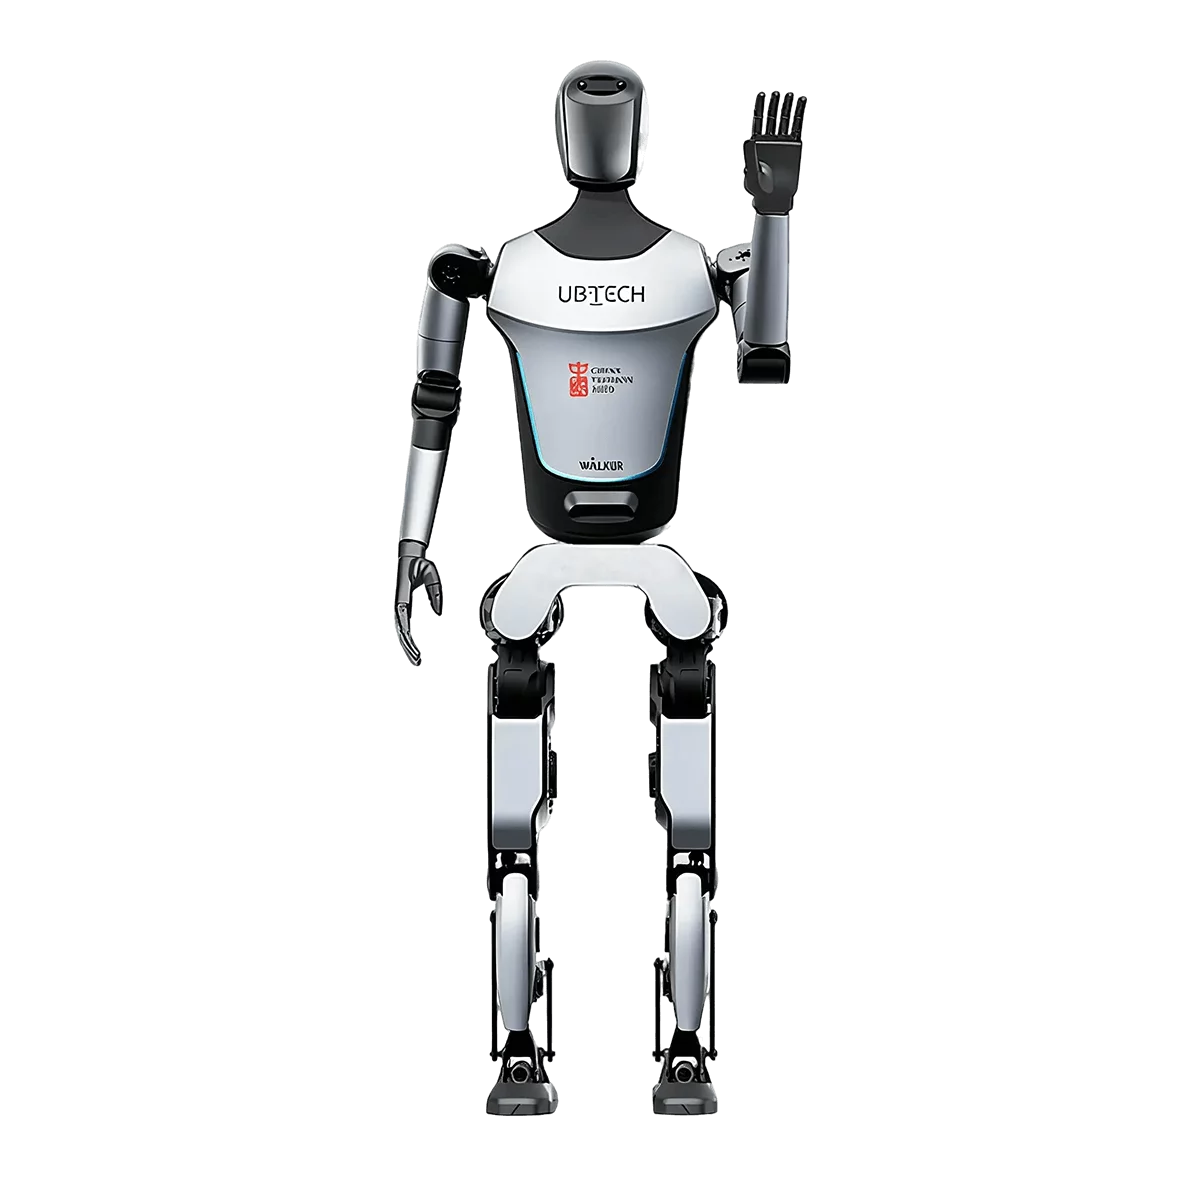
Walker C1
全球首款面向“城市共生”的新一代全尺寸人形机器人
Walker C1 是优必选面向「城市共生」打造的全尺寸人形机器人:搭载大模型驱动的多模态智能内核,听得懂、看得见、能对话;鱼眼、双目、单目多路相机构建全域感知,双高精度 IMU 让姿态感知更稳;可选配双灵巧手,从导览接待到互动服务都接得住。整车按车规级全域安全标准设计,城市公共场景里稳字当头,助力城市公共服务走向更智慧、更安全、更可持续的未来。
更新于 2026-10-12 12:13
当前版本 · Walker C1
联系销售
硬件清单
Walker C1 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
Walker C1
联系销售核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | Walker C1 |
|---|---|
| 摄像头 | 鱼眼相机×2 + 双目相机×1 + 单目相机×1 |
| IMU 惯性测量 | 高精度IMU×2 |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | Walker C1联系销售 |
|---|---|
| 感知层 · Sense | |
| 摄像头 | 鱼眼相机×2 + 双目相机×1 + 单目相机×1 |
| 麦克风阵列 | 麦克风×4 |
| 扬声器 | 扬声器×2 |
| IMU 惯性测量 | 高精度IMU×2 |
| 执行层 · Actuate | |
| 末端执行器 | 灵巧手(选配)×2 |