

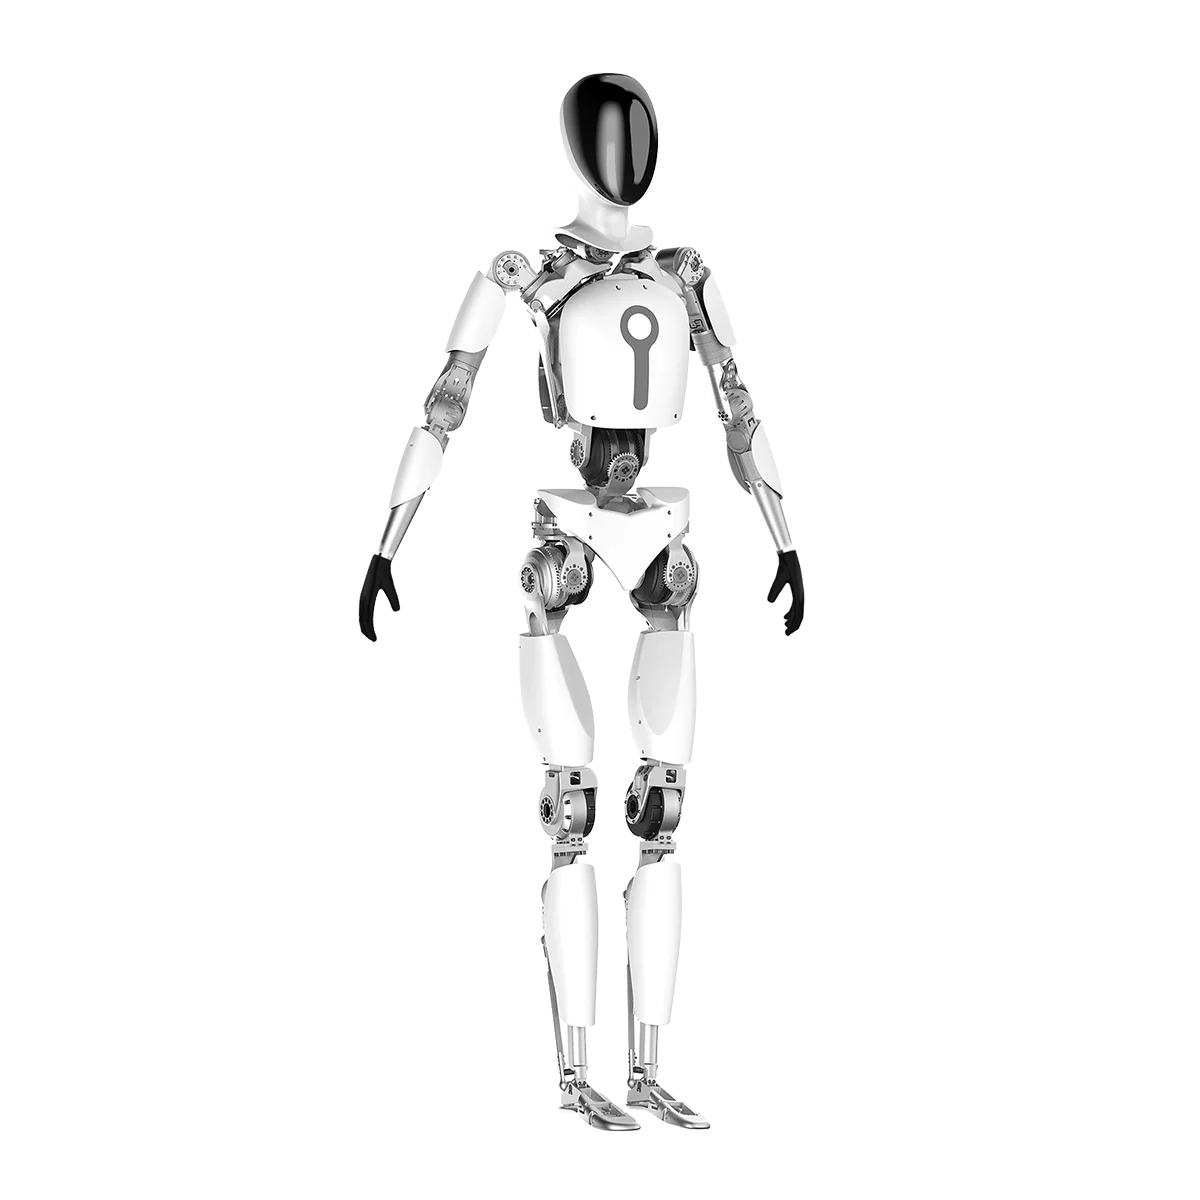
TLIBOT T1
全栈自研双足人形:本体 41 个自由度、关节峰值 900°/s,深蹲负载超 100kg 的重载运动平台。
T1 双足人形机器人是四川天链(川机器人 835015)自主研发的双足人形整机,依托自研谐波减速机与一体化关节的全栈零部件能力打造。本体 41 个自由度(不含灵巧手),其中手臂 9×2、腿部 7×2、腰 4、头颈 5;关节最大速度 720°/s、极限 900°/s,髋关节扭矩最高 450Nm。整机重 43kg(含电池),1110Wh 电池供电;负重深蹲大于 100kg、单臂最大负载 10kg,腰部支持 ±45° 侧摆与 ±90° 前后俯仰,关节活动范围接近专业舞者柔韧性。
更新于 2026-10-09 11:22
当前版本 · T1 双足人形机器人
联系销售
硬件清单
TLIBOT T1 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
T1 双足人形机器人
联系销售核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | T1 双足人形机器人 |
|---|---|
| 全身自由度 | 本体 41 个自由度(不含灵巧手) |
| 手臂自由度 | 9*2 |
| 腿部自由度 | 7*2 |
| 手臂最大负载 | 手臂最大负载 10Kg |
| 电池容量 | 1110Wh |
| 整机重量 | 43Kg(含电池,不含皮肤) |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | T1 双足人形机器人联系销售 |
|---|---|
| 执行层 · Actuate | |
| 全身自由度 | 本体 41 个自由度(不含灵巧手) |
| 手臂自由度 | 9*2 |
| 腿部自由度 | 7*2 |
| 腰部自由度 | 4 |
| 头部自由度 | 5 |
| 手臂最大负载 | 手臂最大负载 10Kg |
| 能源层 · Power | |
| 电池容量 | 1110Wh |
| 结构层 · Structure | |
| 整机重量 | 43Kg(含电池,不含皮肤) |