

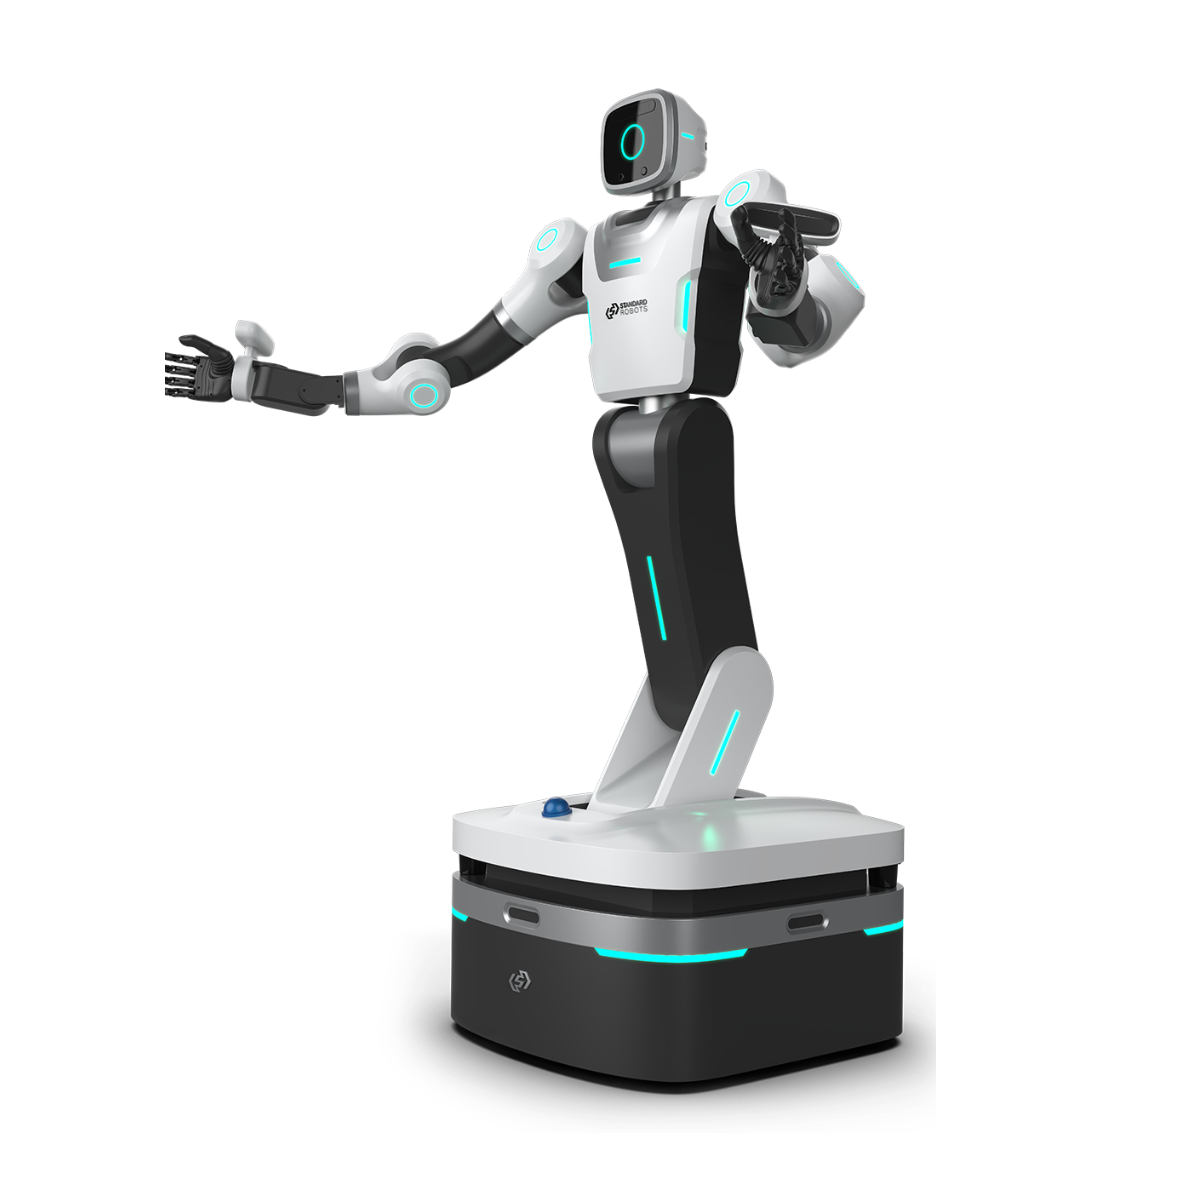
DARWIN
轮式双臂具身人形,蹲立姿态切换+快换灵巧手,打破单一臂操作边界。
DARWIN 是斯坦德机器人推出的双臂具身机器人,打破单一手臂的操作限制,通过多个手状末端执行器完成更复杂工作,实现超高自由度。它无惧高处作业与狭窄空间,灵活的折叠能力支持蹲立姿态无缝转换,适应多种高度及复杂操作需求。配备快速更换灵巧手系统,可迅速切换不同手状末端执行器,高效处理从重物运输到小型零件精细操作等多样任务。腰部可360°丝滑旋转,配合全向底盘轻松适应狭窄货架空间。
更新于 2026-10-10 17:57
当前版本 · DARWIN-01
联系销售
硬件清单
DARWIN 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
DARWIN-01
联系销售核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | DARWIN-01 |
|---|---|
| 手臂最大负载 | 10kg |
| 静态续航 | 8 Hours |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | DARWIN-01联系销售 |
|---|---|
| 执行层 · Actuate | |
| 手臂最大负载 | 10kg |
| 能源层 · Power | |
| 静态续航 | 8 Hours |