

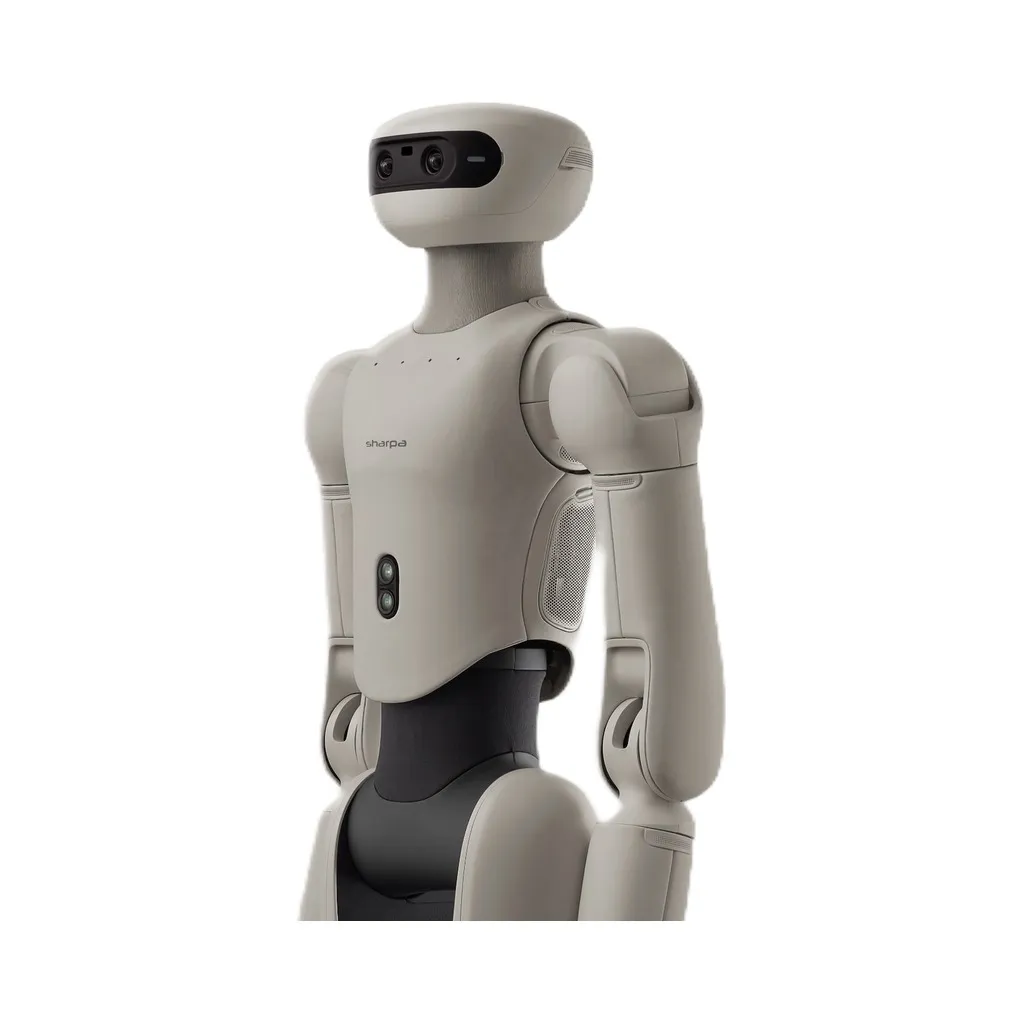
Sharpa D01
上身躯干加双臂构型人形机器人,集成 Wave 灵巧手、全身触觉电子皮肤与原生遥操作
D01 是 Sharpa Droid 系列人形机器人,上身躯干+双臂、可选底盘的无腿构型,集成 Wave 灵巧手、7 自由度手臂、全身触觉电子皮肤与原生遥操作系统。官网规格表:尺寸 1109-1624 mm(高)×495 mm(宽)×594 mm(长),双臂展(含手)1900 mm,重约 40 kg(不含底盘),总自由度 66(含手),控制频率最高 1000 Hz,主处理器 NVIDIA Jetson Thor,单臂额定负载 5 kg,末端最大速度大于 10.5 m/s,重复精度 ±0.2 mm。官网未公示售价。
更新于 2026-10-22 16:28
当前版本 · D01
暂无报价
硬件清单
Sharpa D01 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
D01
核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | D01 |
|---|---|
| 全身自由度 | 66 DoF(含手) |
| 手臂自由度 | 7 DoF |
| 手臂最大负载 | 5kg |
| 扩展接口 | 1000 BASE-T Ethernet / Wi-Fi 6 |
| 整机重量 | ~40kg(不含底盘) |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | D01 |
|---|---|
| 计算层 · Compute | |
| 主控 SoC | NVIDIA® Jetson Thor™ |
| 执行层 · Actuate | |
| 全身自由度 | 66 DoF(含手) |
| 手臂自由度 | 7 DoF |
| 手臂最大负载 | 5kg |
| 连接层 · Connect | |
| 扩展接口 | 1000 BASE-T Ethernet / Wi-Fi 6 |
| 结构层 · Structure | |
| 整机重量 | ~40kg(不含底盘) |