

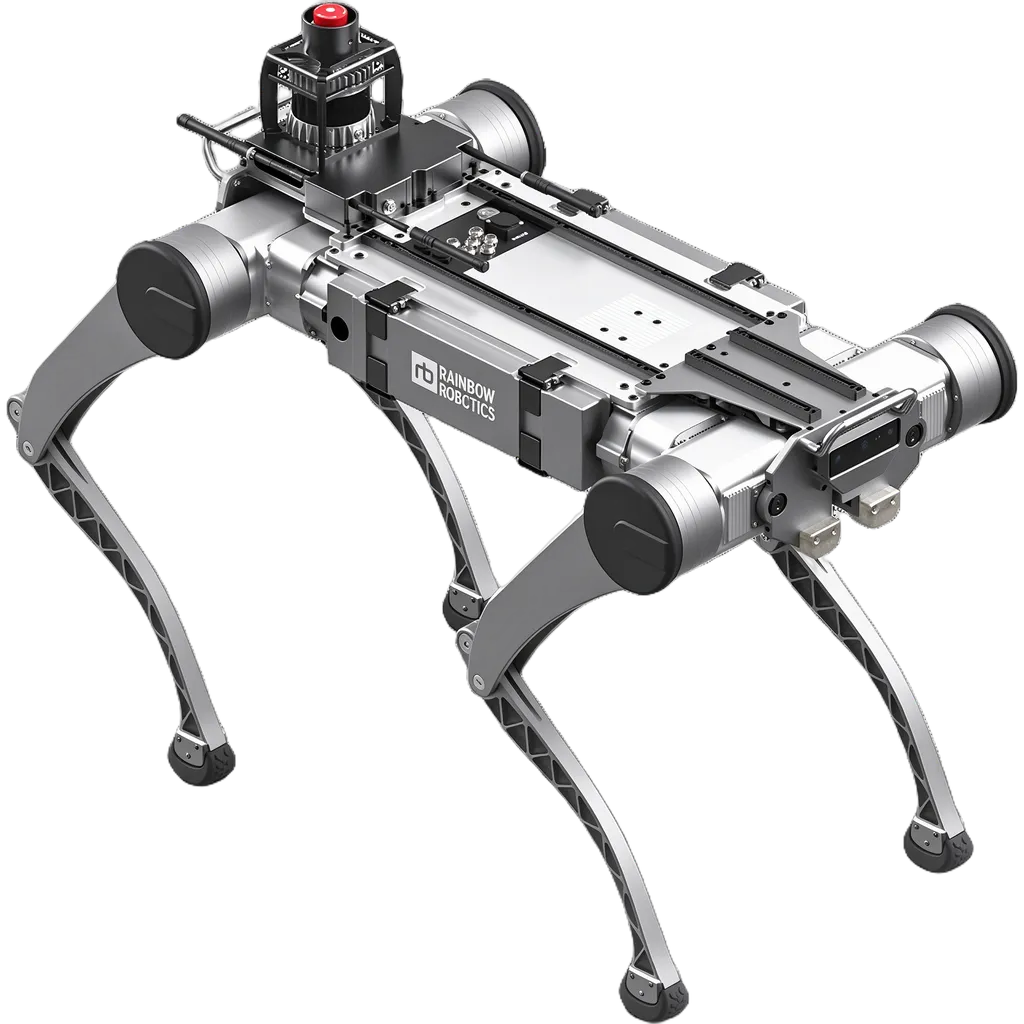
RBQ-10
面向室外非结构化环境的四足机器人研究平台,AI步态并行控制、15kg负载、IP54防护,支持传感器扩展与自主巡检回充。
RBQ-10 是 Rainbow Robotics 面向室外非结构化环境推出的四足机器人研究平台,整机 98×43×62cm、重 42kg,最大负载 15kg。行走速度约 9km/h、奔跑模式可达 14km/h,可爬纵坡 45%、横坡 20%,跨越最高 25cm 的台阶与楼梯。基于动力学步态与强化学习步态并行控制,默认提供稳定可预测的动力学行走,可在湿滑或高速场景切换 AI 步态。内置 IMU、2 组 RGB+深度相机与 4 个深度相机,可选 3D 激光雷达,支持环境感知、路径规划与自主避障;IP54 防尘防水,电池可快拆并支持自动回充,续航约 2 小时(最长 4 小时)。开放 LV0 关节级到 LV1 步态姿态级 API,兼容 ROS 2/DDS 与仿真预验证,可挂载 4K PTZ、热成像、照明、扬声器等模块,用于巡检、安防、观测等室外任务。
更新于 2026-10-13 11:41
当前版本 · RBQ-10
联系销售
硬件清单
RBQ-10 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
RBQ-10
联系销售核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | RBQ-10 |
|---|---|
| 摄像头 | RGB+深度相机×2;深度相机×4;4K PTZ相机与热成像相机(选配) |
| 行走续航 | 约2小时(最长4小时) |
| 整机重量 | 42kg |
| 最高速度 | 9km/h(奔跑模式最高14km/h) |
| 最大爬坡角度 | 纵坡45%、横坡20% |
| 最大负载 | 15kg |
| 防护等级 | IP54 |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | RBQ-10联系销售 |
|---|---|
| 感知层 · Sense | |
| 摄像头 | RGB+深度相机×2;深度相机×4;4K PTZ相机与热成像相机(选配) |
| IMU 惯性测量 | IMU |
| 运动层 · Motion | |
| 最高速度 | 9km/h(奔跑模式最高14km/h) |
| 最高奔跑速度 | 14km/h |
| 最大爬坡角度 | 纵坡45%、横坡20% |
| 最大台阶高度 | 最高25cm |
| 最大负载 | 15kg |
| 能源层 · Power | |
| 电池可拆卸 | 可快拆 |
| 行走续航 | 约2小时(最长4小时) |
| 充电方式 | 支持分体充电与自动充电 |
| 供电电压 | 54V、12V |
| 连接层 · Connect | |
| 无线通信 | Wi-Fi;LTE(选配) |
| 扩展接口 | CAN(1路)、千兆LAN×3 |
| 结构层 · Structure | |
| 机身高度 | 62cm |
| 整机重量 | 42kg |
| 外形尺寸 | 98×43×62cm |
| 环境防护 · Environment | |
| 防护等级 | IP54 |