

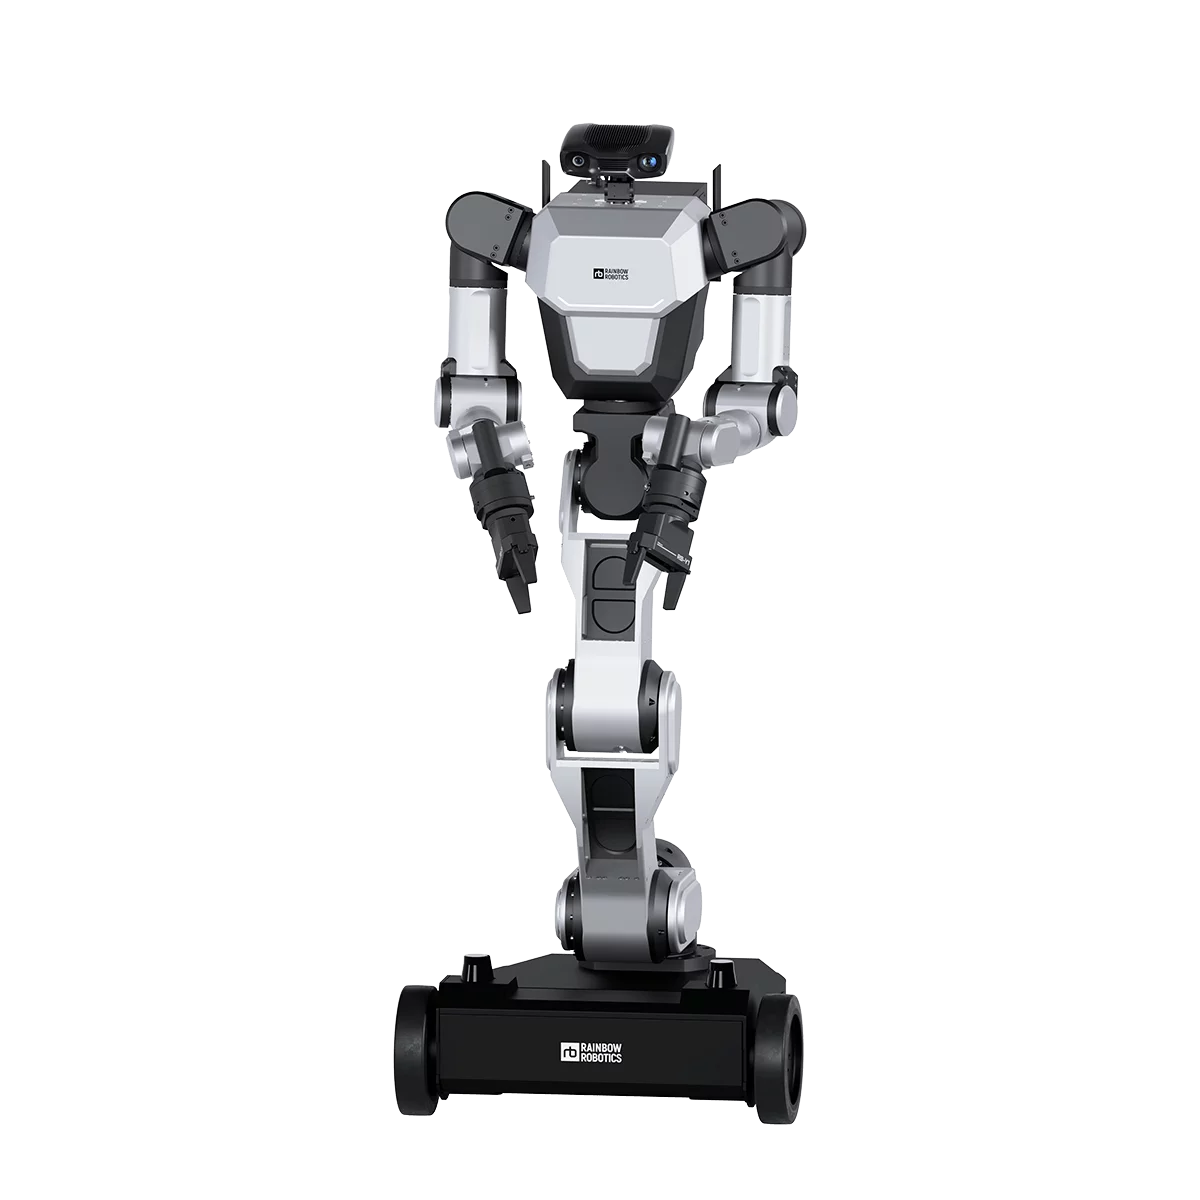
Rainbow Robotics RB-Y1
Rainbow 面向研究的移动双臂平台,移动、操作与感知一体化。
RB-Y1 并非单一任务成品,而是在真实物理环境中试验验证操作、移动与感知技术的人形风格移动双臂平台。它把移动与操作视为一体:稳定的轮式移动、双臂操作与基于冗余自由度的全身控制,颈部、双臂、腿部与移动底盘共 24 自由度。基于 SDK 的开放环境支持最优控制、阻抗控制与全身控制验证;双 PC 架构分离实时控制与用户应用(ROS 2)。研究链路覆盖 URDF/MJCF/USD 仿真与主从臂、VR 示教。单臂负载 3 公斤,臂展 600 毫米(至腕部)另加手部,重复定位精度 ±0.05 毫米。
更新于 2026-10-10 16:51
当前版本 · RB-Y1
联系销售
硬件清单
Rainbow Robotics RB-Y1 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
RB-Y1
联系销售核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | RB-Y1 |
|---|---|
| 全身自由度 | 20 DOF 26 DOF |
| 手臂自由度 | 7 DOF x 2 7 DOF x 2 |
| 腿部自由度 | 6 DOF 6 DOF |
| 手臂最大负载 | 单臂 3 kg |
| 电池容量 | 50V,25Ah(1250Wh) |
| 机身高度 | 1400 mm |
| 整机重量 | 131 kg |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | RB-Y1联系销售 |
|---|---|
| 执行层 · Actuate | |
| 全身自由度 | 20 DOF 26 DOF |
| 手臂自由度 | 7 DOF x 2 7 DOF x 2 |
| 腿部自由度 | 6 DOF 6 DOF |
| 头部自由度 | 2 DOF 2 DOF |
| 手臂最大负载 | 单臂 3 kg |
| 手臂长度 | 600 mm(至腕部)+手部 |
| 能源层 · Power | |
| 电池容量 | 50V,25Ah(1250Wh) |
| 结构层 · Structure | |
| 机身高度 | 1400 mm |
| 整机重量 | 131 kg |
| 外壳材质 | 铝合金 |