

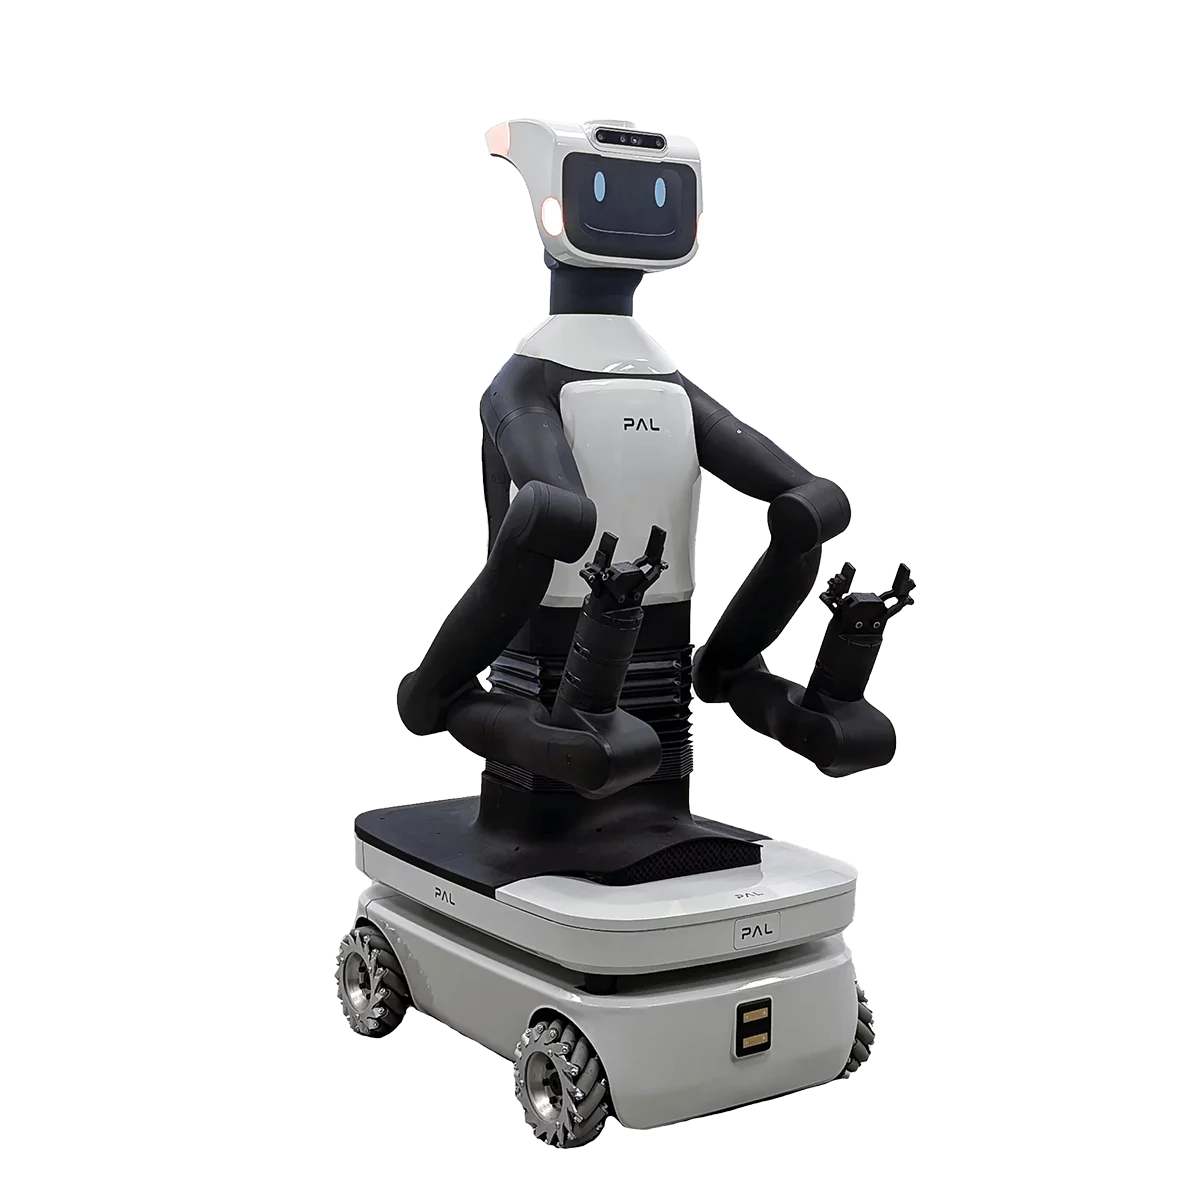
TIAGo Pro
新一代开源移动操作机器人,操作、导航与感知集于一平台。
TIAGo Pro 是 PAL Robotics 的新一代开源移动操作机器人,融合先进操作、导航与感知,面向高阶研究与应用开发。双臂各 7 自由度、每关节带扭矩传感与安全刹车,单臂负载 3 公斤(不含末端),垂直触及 92 厘米、水平触及 236 厘米,整机约 23 自由度、工作空间约 7 立方米。1 自由度升降躯干行程 35 厘米;表情头部配 10 英寸触摸屏、RGB-D 相机与 4 麦克风阵列;底盘为 4 麦克纳姆轮全向驱动、双激光雷达 360° 感知。基于 Ubuntu LTS(PREEMPT-RT)与 ROS 2,集成 MoveIt2/Nav2/ros2_control,支持 MuJoCo、Gazebo 仿真,可选 i7+Jetson、Allegro 灵巧手等升级件。
更新于 2026-10-12 14:58
当前版本 · TIAGo Pro
联系销售
硬件清单
TIAGo Pro 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
TIAGo Pro
联系销售核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | TIAGo Pro |
|---|---|
| 摄像头 | RGB-D 相机 |
| 深度范围 | 双激光测距仪 10m|360° 视场 |
| NPU 边缘算力 | NVIDIA Jetson 计算平台 |
| 手臂自由度 | 双臂 7 自由度×2(另有单臂版本) |
| 灵巧手自由度 | 16 自由度 |
| 手臂最大负载 | 3 kg(不含末端执行器) |
| 扩展接口 | USB3×2|HDMI×1|以太网×2|36V/5A 电源×1|12V/8A 电源×1 |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | TIAGo Pro联系销售 |
|---|---|
| 感知层 · Sense | |
| 摄像头 | RGB-D 相机 |
| 深度范围 | 双激光测距仪 10m|360° 视场 |
| 麦克风阵列 | 4 麦克风阵列 |
| 扬声器 | 双 4W 扬声器 |
| 计算层 · Compute | |
| 主控 SoC | Intel i5 |
| 内存 / 存储 | 16GB 内存,512GB 固态 |
| NPU 边缘算力 | NVIDIA Jetson 计算平台 |
| 执行层 · Actuate | |
| 手臂自由度 | 双臂 7 自由度×2(另有单臂版本) |
| 灵巧手自由度 | 16 自由度 |
| 腰部自由度 | 1 自由度 |
| 头部自由度 | 2 自由度(平移/俯仰) |
| 手臂最大负载 | 3 kg(不含末端执行器) |
| 手臂长度 | 92 cm |
| 末端执行器 | 双 PAL 平行夹爪 |
| 能源层 · Power | |
| 充电方式 | 充电桩 |
| 连接层 · Connect | |
| 无线通信 | Wi-Fi 6(802.11ax,双频 2×2)|蓝牙 5.2 |
| 扩展接口 | USB3×2|HDMI×1|以太网×2|36V/5A 电源×1|12V/8A 电源×1 |