

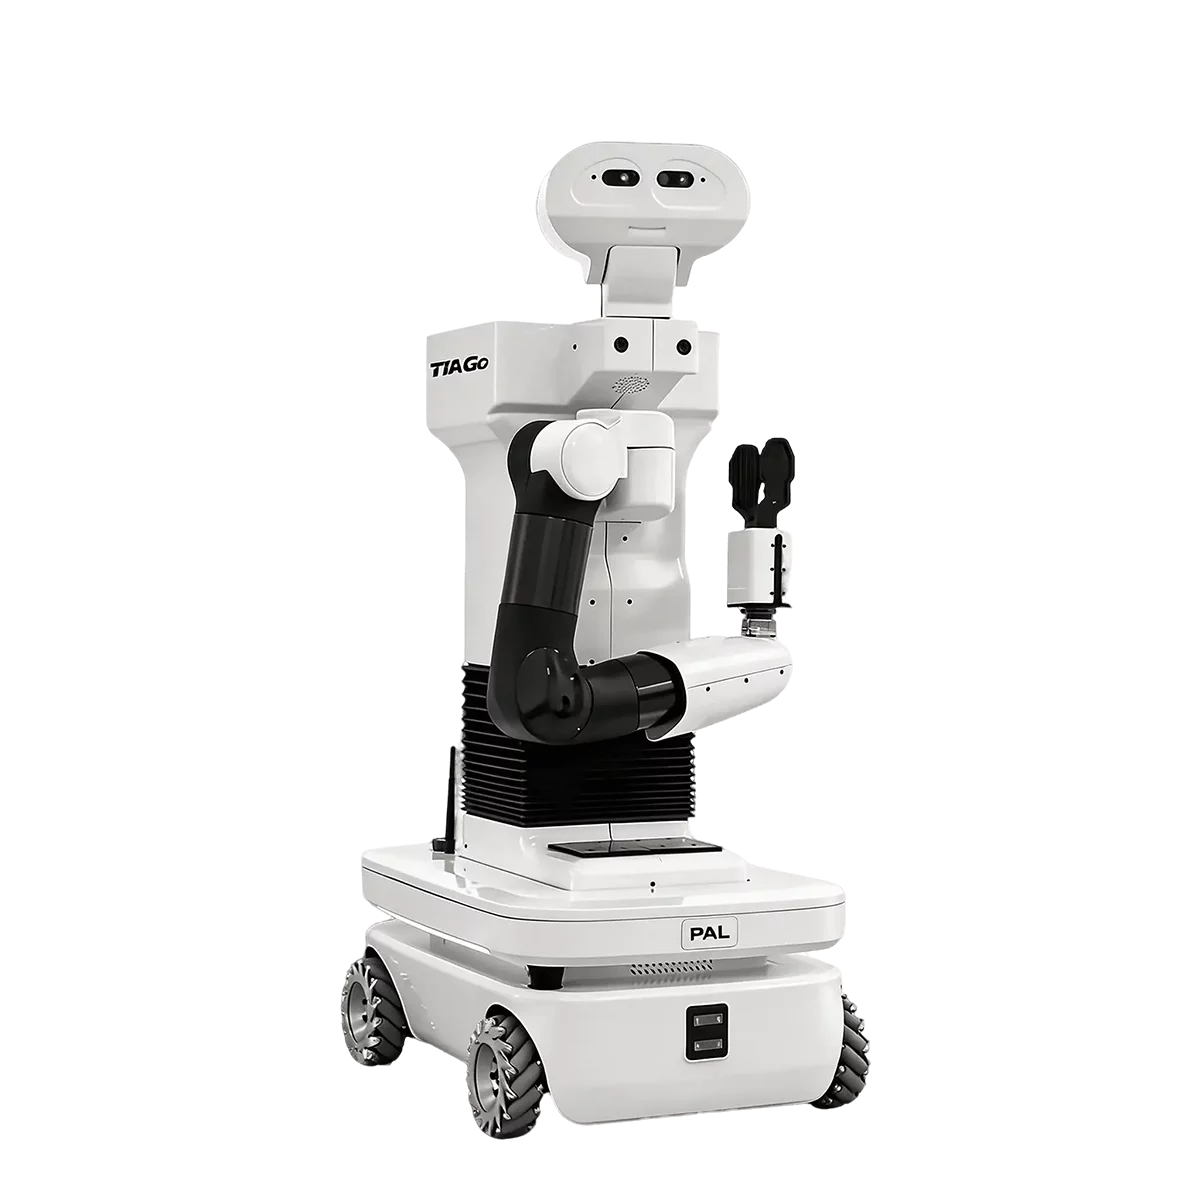
TIAGo
随研究需求而变的移动操作机器人:模块化、ROS、开箱可配。
TIAGo 集感知、导航、操作与人机交互于一身,模块化设计从第一天起即可按需配置:可选末端执行器、机械臂类型、底盘驱动与算力配置,支持无臂到双臂。7 自由度机械臂配大操作空间与易换末端,适合抓取不同尺寸与质地的物体;串联弹性执行器(SEA)臂的 7 个关节逐个力矩可控并内置抱闸,安全柔顺性出众。上市 9 年余,是行业领先者的热门选择,随附 ROS 教程与开源仿真。可选差速或全向底盘,末端含 2F-85/2F-140 平行夹爪与 ePick 吸取器。
更新于 2026-10-10 16:52
当前版本 · TIAGo
联系销售
硬件清单
TIAGo 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
TIAGo
联系销售核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | TIAGo |
|---|---|
| 手臂自由度 | 7 |
| 手臂最大负载 | 3 kg(不含末端执行器) |
| 静态续航 | 单电池 4–5 小时/双电池 8–10 小时 |
| 机身高度 | 110-145 cm |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | TIAGo联系销售 |
|---|---|
| 执行层 · Actuate | |
| 手臂自由度 | 7 |
| 手臂最大负载 | 3 kg(不含末端执行器) |
| 能源层 · Power | |
| 静态续航 | 单电池 4–5 小时/双电池 8–10 小时 |
| 结构层 · Structure | |
| 机身高度 | 110-145 cm |