

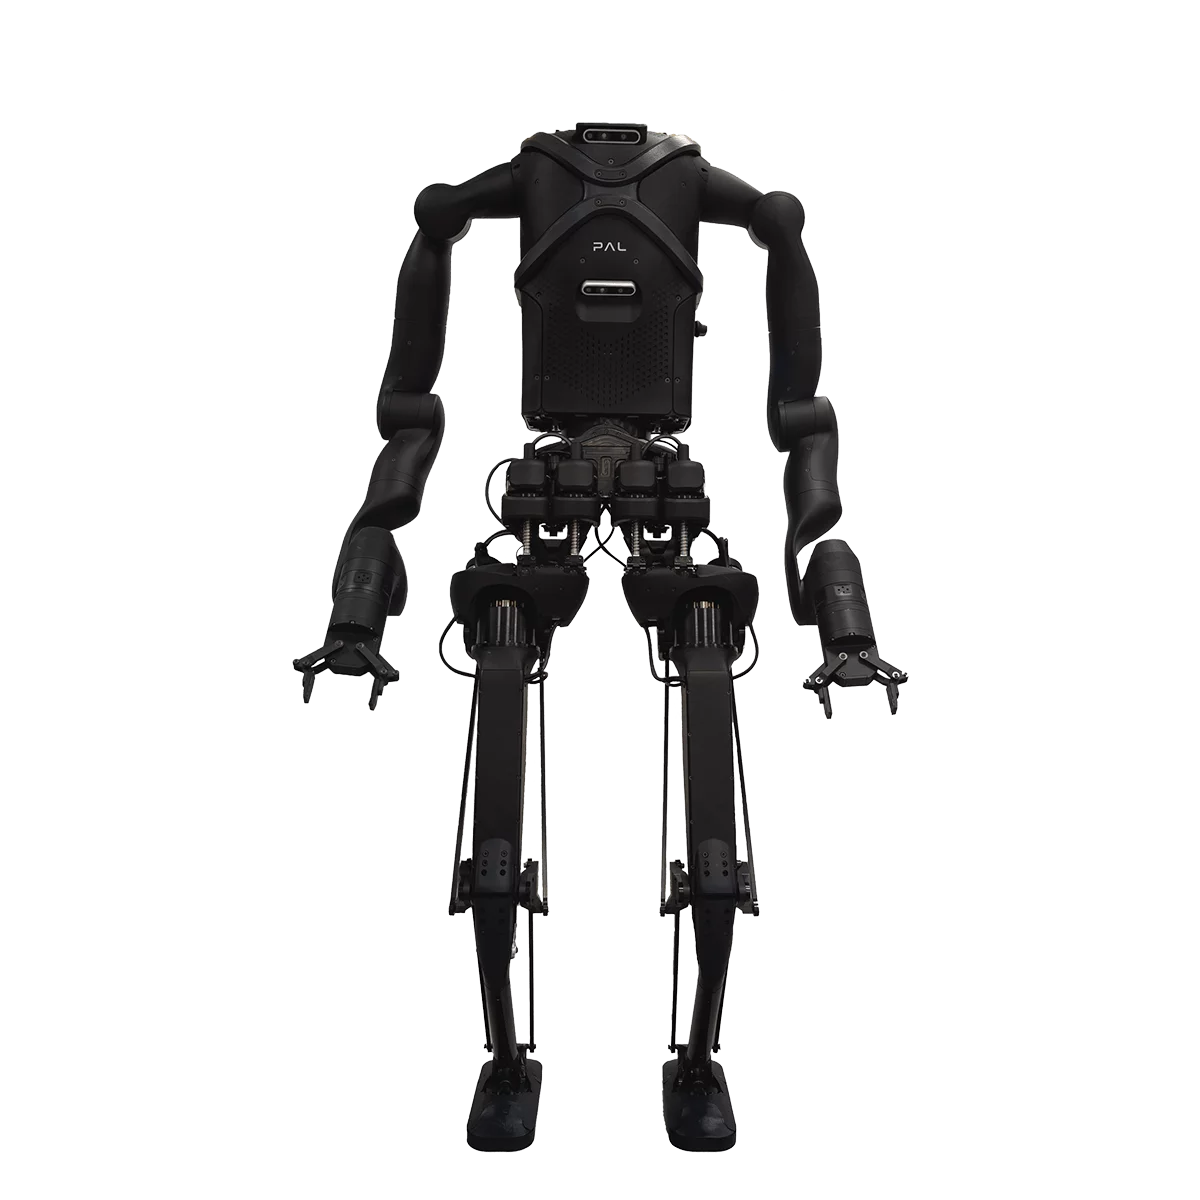
KANGAROO
面向动态运动、强化学习与具身智能研究的即用型双足平台。
KANGAROO 是 PAL Robotics 面向动态运动、强化学习与具身智能研究的双足人形研究平台,身高 1.6 米、体重 50–65 公斤,总自由度 14–40(随平台配置)。单腿 6 自由度,躯干 2 自由度(偏航/侧倾),单臂可选 4/5/7 自由度(臂全伸负载 7/5/3 公斤,双臂操作最高 30 公斤)。搭载 4×RGB-D 相机,EtherCAT 2 kHz 实时控制环,IMU/AHRS 1 kHz 更新;电池 976 Wh;配板载与无线急停,安全等级 SIL 2 / PL d。软件栈 Ubuntu + ROS 2 + PAL OS,提供 MuJoCo/mjlab 仿真与 RL 工具链,内置行走、推挤恢复、跑步、跳跃、爬楼梯、舞蹈、搬箱等策略库。
更新于 2026-10-12 14:58
当前版本 · KANGAROO
联系销售
硬件清单
KANGAROO 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
KANGAROO
联系销售核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | KANGAROO |
|---|---|
| 摄像头 | RGB-D 相机×4 |
| IMU 惯性测量 | 1 kHz 更新率;精度 0.25°(静态)/0.5°(动态) |
| 全身自由度 | 14–40(平台配置) |
| 手臂自由度 | 4、5 或 7(平台配置) |
| 腿部自由度 | 6 自由度 |
| 灵巧手自由度 | 7(Seed Robotics RH8D);6(因时灵巧手 RH56F1–RH56E2) |
| 手臂最大负载 | 单臂全伸展负载 7 kg(4 自由度机械臂)/5 kg(5 自由度机械臂)/3 kg(7 自由度机械臂) |
| 电池容量 | 15Ah,63V,976Wh |
| 机身高度 | 1.60 m |
| 整机重量 | 50-65 kg |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | KANGAROO联系销售 |
|---|---|
| 感知层 · Sense | |
| 摄像头 | RGB-D 相机×4 |
| IMU 惯性测量 | 1 kHz 更新率;精度 0.25°(静态)/0.5°(动态) |
| 计算层 · Compute | |
| 主控 SoC | Intel i7 |
| 内存 / 存储 | 32GB 内存,1TB 固态 |
| 执行层 · Actuate | |
| 全身自由度 | 14–40(平台配置) |
| 手臂自由度 | 4、5 或 7(平台配置) |
| 腿部自由度 | 6 自由度 |
| 灵巧手自由度 | 7(Seed Robotics RH8D);6(因时灵巧手 RH56F1–RH56E2) |
| 腰部自由度 | 2 自由度(偏航与侧摆) |
| 手臂最大负载 | 单臂全伸展负载 7 kg(4 自由度机械臂)/5 kg(5 自由度机械臂)/3 kg(7 自由度机械臂) |
| 末端执行器 | ISO 9409-1 接口,配快换工具;平行夹爪:2 指,1 自由度;Seed Robotics RH8D 灵巧手:5 指,7 自由度;指尖触压传感器;因时灵巧手 RH56F1–RH56E2:5 指,6 自由度;触觉传感器 |
| 能源层 · Power | |
| 电池容量 | 15Ah,63V,976Wh |
| 连接层 · Connect | |
| 无线通信 | 双 Wi-Fi 6(2.4GHz+5GHz) |
| 结构层 · Structure | |
| 机身高度 | 1.60 m |
| 整机重量 | 50-65 kg |