

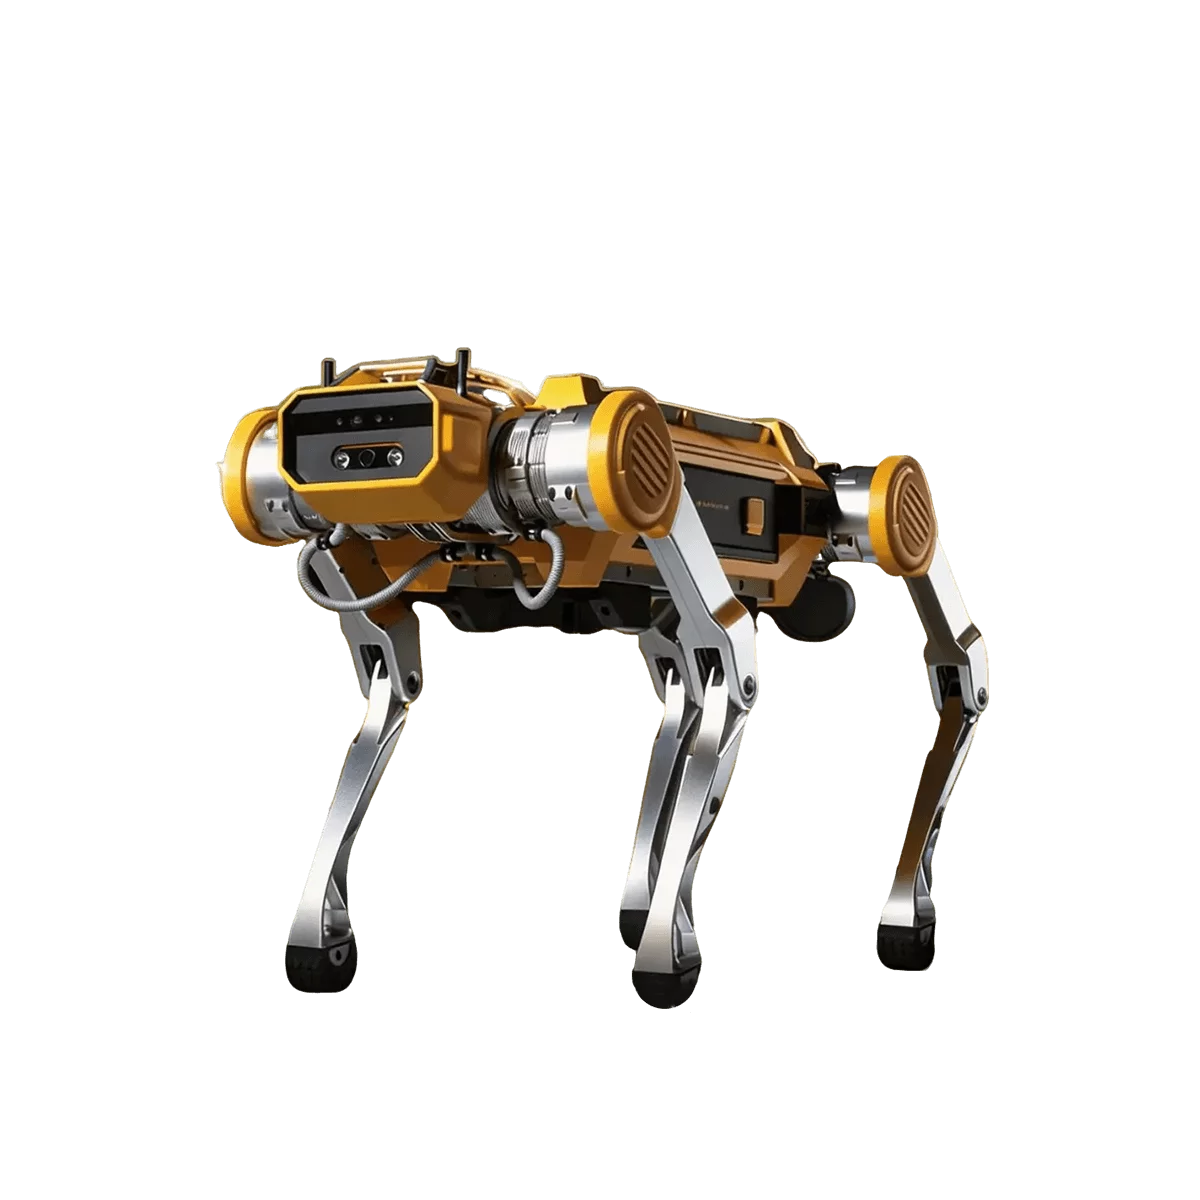
镜识工业四足
Apollo工业四足+黑豹II全球最快13m/s+黑豹X模块化。
镜识科技四足系列:Apollo工业四足12DoF/2310Wh/IP67/6h/-20~55°C,黑豹II全球最快40kg/82cm/13m/s峰值速度,黑豹X模块化消费级33N·m/4m/s/8kg站立/5kg行走/30°爬坡。
更新于 2026-10-13 15:36
当前版本 · Apollo
联系销售
硬件清单
镜识工业四足 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | Apollo | 黑豹II | Black Panther X |
|---|---|---|---|
| 全身自由度 | 12DoF | — | 12 |
| 关节扭矩 | 约360N·m | — | 约33N·m |
| 电池容量 | 2310Wh | — | 200Wh |
| 行走续航 | 6h | — | 1.5h |
| 整机重量 | 约65kg | 40kg | 约15.1kg |
| 最高速度 | 0-5m/s | 13m/s | 0-4m/s |
| 最大爬坡角度 | 45° | — | 30° |
| 最大负载 | — | — | 8kg |
| 行走负载 | 50kg | — | 5kg |
| 防护等级 | IP67 | — | — |
| 工作温度 | -20~55°C | — | — |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | Apollo联系销售 | 黑豹II联系销售 | Black Panther X联系销售 |
|---|---|---|---|
| 执行层 · Actuate | |||
| 全身自由度 | 12DoF | — | 12 |
| 关节扭矩 | 约360N·m | — | 约33N·m |
| 运动层 · Motion | |||
| 最高速度 | 0-5m/s | 13m/s | 0-4m/s |
| 最大爬坡角度 | 45° | — | 30° |
| 最大越障高度 | 40cm | — | 约20cm |
| 最大负载 | — | — | 8kg |
| 行走负载 | 50kg | — | 5kg |
| 静态负载 | — | — | 8kg |
| 能源层 · Power | |||
| 电池容量 | 2310Wh | — | 200Wh |
| 行走续航 | 6h | — | 1.5h |
| 充电方式 | 提供接口,硬件选配 | — | — |
| 连接层 · Connect | |||
| 无线通信 | 2.4 GHz遥控器(Android App) | — | — |
| 扩展接口 | 12V x3 / 24V x3 / 千兆网口 x4;标准接口:BAT x1 / 千兆网口 x1 | — | — |
| 结构层 · Structure | |||
| 机身高度 | — | 82cm | — |
| 整机重量 | 约65kg | 40kg | 约15.1kg |
| 外形尺寸 | 1083mm*507mm*730mm | — | 67.5cm x 35.6cm x 42.5cm |
| 环境防护 · Environment | |||
| 防护等级 | IP67 | — | — |
| 工作温度 | -20~55°C | — | — |