

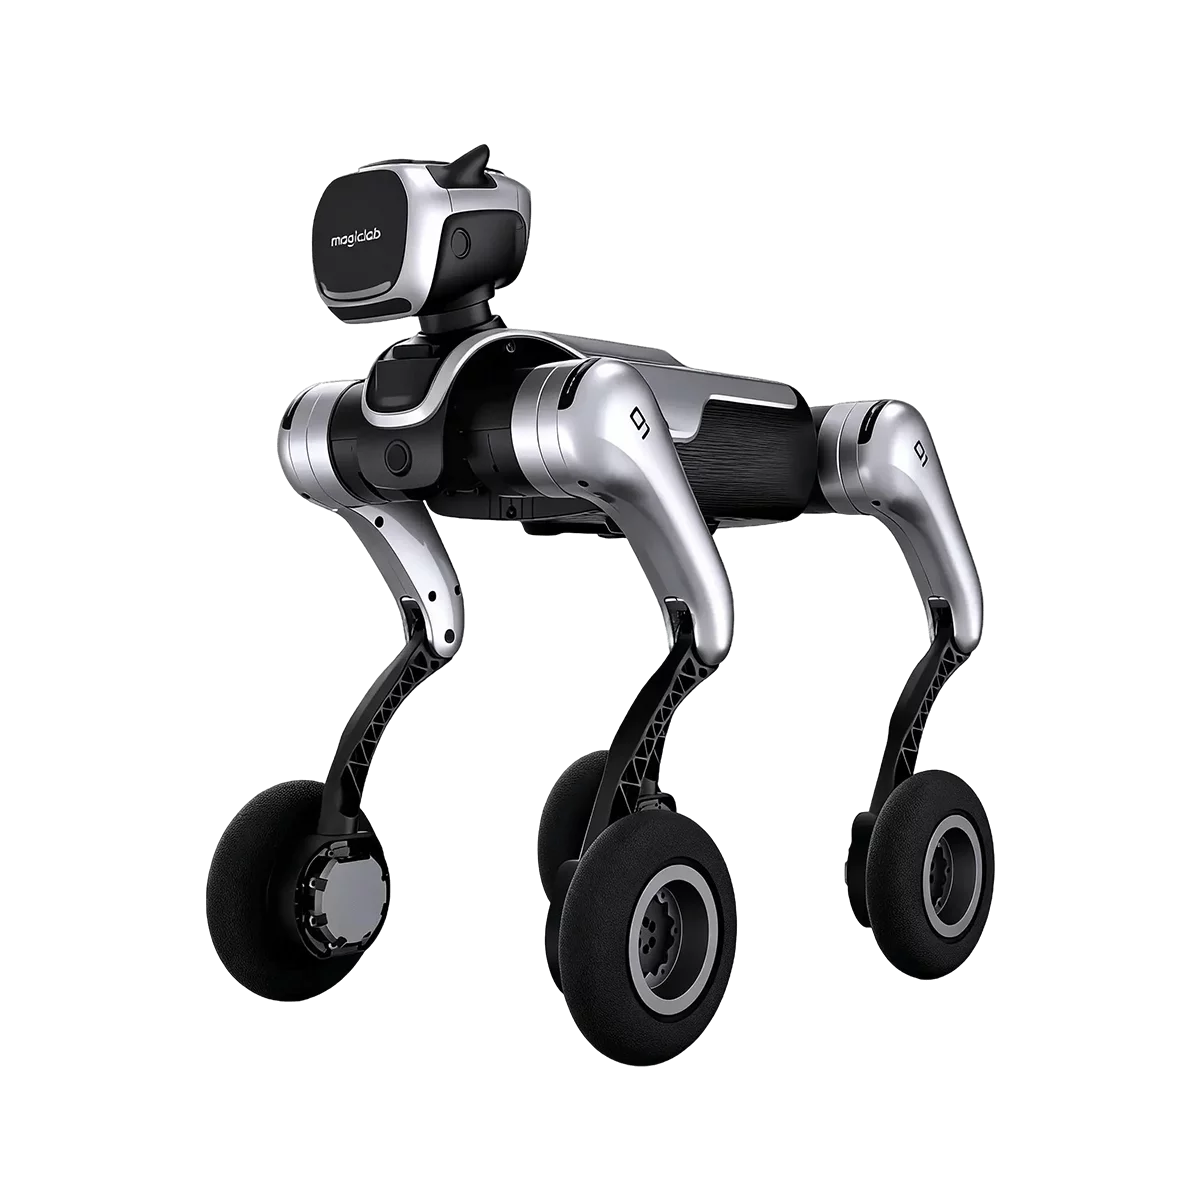
MagicDog-W
步滑互融的轮足四足机器人:无惧地形自在穿行,倒立如行、拓展随心。
MagicDog-W 是魔法原子轮式四足机器人,主打「形态双生,智控同步」:轮步互融疾驰如风,双向攀登自由进退,还能智能控姿倒立如行。16+1 电机驱动,整机 22.5kg 带电池、最大载重 10kg,运动速度 0-3m/s、最大斜坡 40°;7 寸充气轮胎配合丰富接口背板与拓展坞,可外挂激光雷达、云台等多种上装,标配 157 TOPS 高性能算力模块。支持 24 种表情显示、触摸交互(≥4 种触觉方法),29.6V/8200mAh 电池带来 2-4 小时续航、最长待机 8 小时。
更新于 2026-10-13 11:33
当前版本 · MagicDog-W
$15,000
硬件清单
MagicDog-W 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
MagicDog-W
$15,000核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | MagicDog-W |
|---|---|
| 摄像头 | 双目相机+深度相机+4k高清相机+鱼眼相机 |
| 关节扭矩 | 37.5 N.m |
| 电池容量 | 8200 mAh |
| 行走续航 | 2-4 h |
| 整机重量 | 22.5 Kg(带电池) |
| 最高速度 | 0-3 m/s |
| 最大爬坡角度 | ≤ 40° |
| 最大负载 | 最大10 kg |
| 工作温度 | -5° 到 40° |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | MagicDog-W$15,000 |
|---|---|
| 感知层 · Sense | |
| 摄像头 | 双目相机+深度相机+4k高清相机+鱼眼相机 |
| 麦克风阵列 | 环形麦克风 |
| 计算层 · Compute | |
| NPU 边缘算力 | 6TOPS |
| 执行层 · Actuate | |
| 关节电机 | 16+1(头部电机) |
| 关节扭矩 | 37.5 N.m |
| 运动层 · Motion | |
| 最高速度 | 0-3 m/s |
| 最大爬坡角度 | ≤ 40° |
| 最大负载 | 最大10 kg |
| 能源层 · Power | |
| 电池容量 | 8200 mAh |
| 行走续航 | 2-4 h |
| 静态续航 | 最长待机8h(实测) |
| 电池电压 | 29.6 V |
| 连接层 · Connect | |
| 无线通信 | WiFi5,4G模组,BT5.0 |
| 结构层 · Structure | |
| 机身高度 | 650mm |
| 整机重量 | 22.5 Kg(带电池) |
| 外形尺寸 | 670*350*650mm |
| 折叠尺寸 | 720*500*290mm |
| 外壳材质 | 铝合金+高强度工程塑料 |
| 轮胎尺寸 | 7寸充气轮胎 |
| 环境防护 · Environment | |
| 工作温度 | -5° 到 40° |