

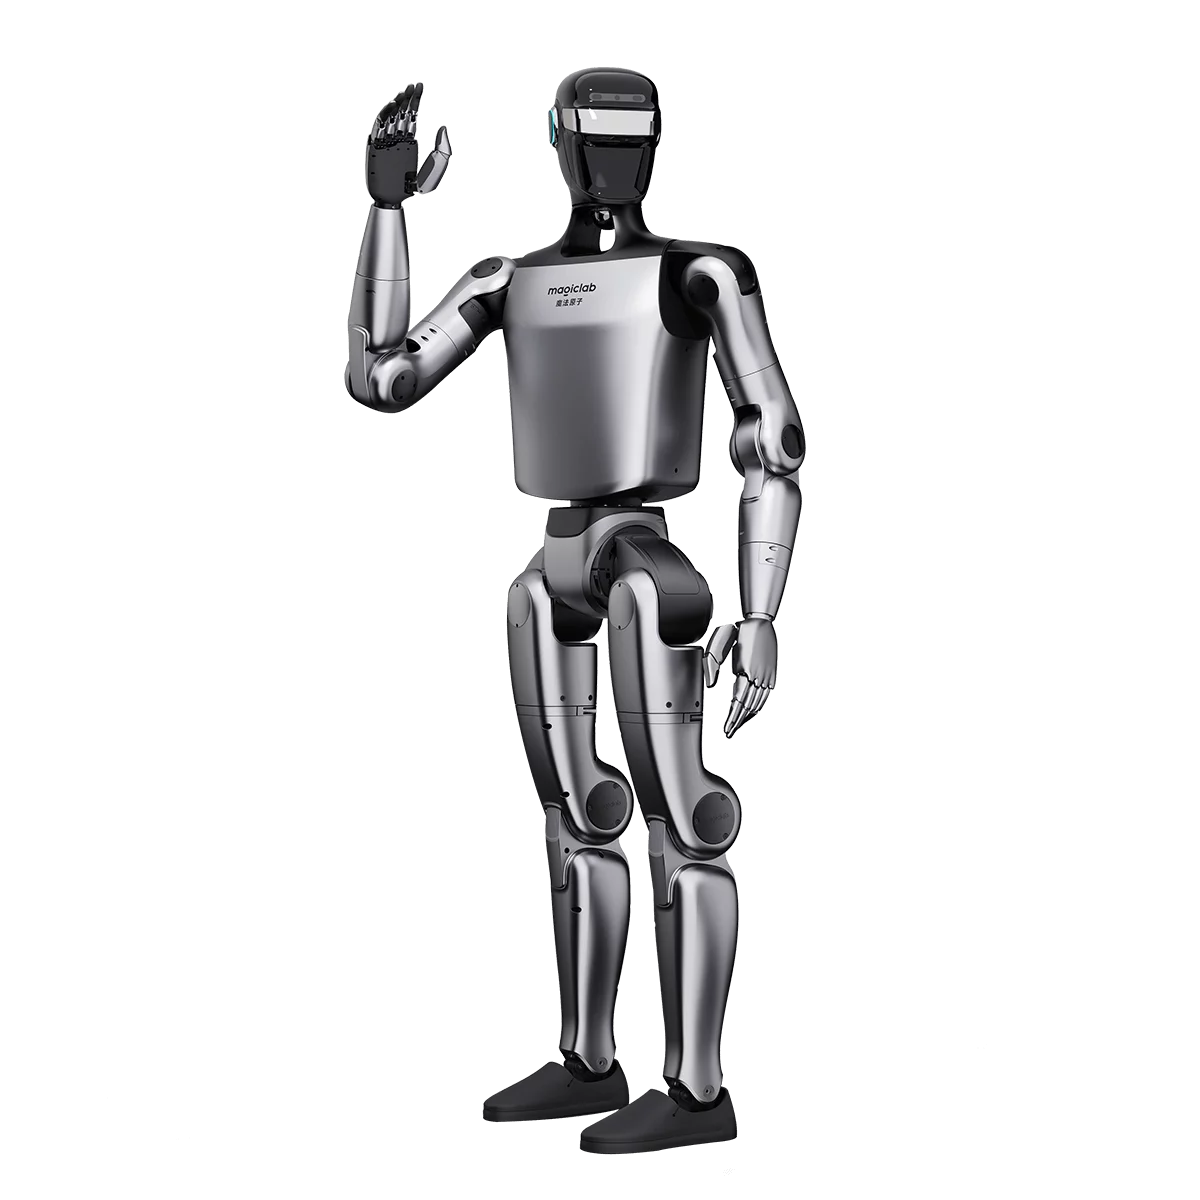
MagicBot Z1
智勇小超人:关节运动范围高达 320°、1 天掌握拟人化全身动作的小尺寸双足人形。
MagicBot Z1 是面向科研教育与具身智能开发的小尺寸双足人形机器人,主打「原子动能,勇者无惧」的高动态表现:关节运动范围高达 320°、超越人体极限,关节扭矩超 130N·m(开发版),基于模仿与强化学习 1 天即可掌握拟人化全身动作,并经受数万次跌倒测试、具备摔倒自主起立能力。整机站立高约 1.37m、带电池约 40kg、24 个关节自由度(开发版可扩展至 24-50),可选配 11 自由度触觉灵巧手;360° 全域感知融合多源传感器与 VLN 自主导航,基于 VLM 多模态大模型实现自然主动交流。
更新于 2026-10-09 11:20
当前版本 · MagicBot Z1 开发版
联系销售
全版本起售价
¥178,000
硬件清单
MagicBot Z1 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
MagicBot Z1
¥178,000当前页机型
MagicBot Z1 开发版
联系销售核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | MagicBot Z1 | MagicBot Z1 开发版 |
|---|---|---|
| 摄像头 | 深度相机+双目鱼眼相机 | 深度相机+双目鱼眼相机 |
| 全身自由度 | 24 | 24 - 50 |
| 手臂自由度 | 5+(可加选2个手腕自由度) | 5+(可加选2个手腕自由度) |
| 灵巧手自由度 | 可选配11自由度触觉灵巧手 | 可选配11自由度触觉灵巧手 |
| 手臂最大负载 | 2kg | 3kg |
| 电池容量 | 10000mAh | 10000mAh |
| 静态续航 | 约2h | 约2h |
| 机身高度 | 1369mm | 1369*422*200mm |
| 整机重量 | 约40kg | 约40kg+ |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | MagicBot Z1¥178,000 | MagicBot Z1 开发版联系销售 |
|---|---|---|
| 感知层 · Sense | ||
| 摄像头 | 深度相机+双目鱼眼相机 | 深度相机+双目鱼眼相机 |
| 麦克风阵列 | 麦克风阵列 | 麦克风阵列 |
| 扬声器 | 5W扬声器 | 5W扬声器 |
| 计算层 · Compute | ||
| 主控 SoC | 8核高性能CPU | 8核高性能CPU |
| 执行层 · Actuate | ||
| 全身自由度 | 24 | 24 - 50 |
| 手臂自由度 | 5+(可加选2个手腕自由度) | 5+(可加选2个手腕自由度) |
| 灵巧手自由度 | 可选配11自由度触觉灵巧手 | 可选配11自由度触觉灵巧手 |
| 手臂最大负载 | 2kg | 3kg |
| 手臂长度 | 约0.5m | 约0.5m |
| 末端执行器 | 可选配11自由度触觉灵巧手 | 可选配11自由度触觉灵巧手 |
| 能源层 · Power | ||
| 电池容量 | 10000mAh | 10000mAh |
| 电池可拆卸 | 快拆 | 快拆 |
| 静态续航 | 约2h | 约2h |
| 充电方式 | 62V 5A | 62V 5A |
| 连接层 · Connect | ||
| 无线通信 | WiFi6、蓝牙5.2 | WiFi6、蓝牙5.2 |
| 结构层 · Structure | ||
| 机身高度 | 1369mm | 1369*422*200mm |
| 整机重量 | 约40kg | 约40kg+ |