

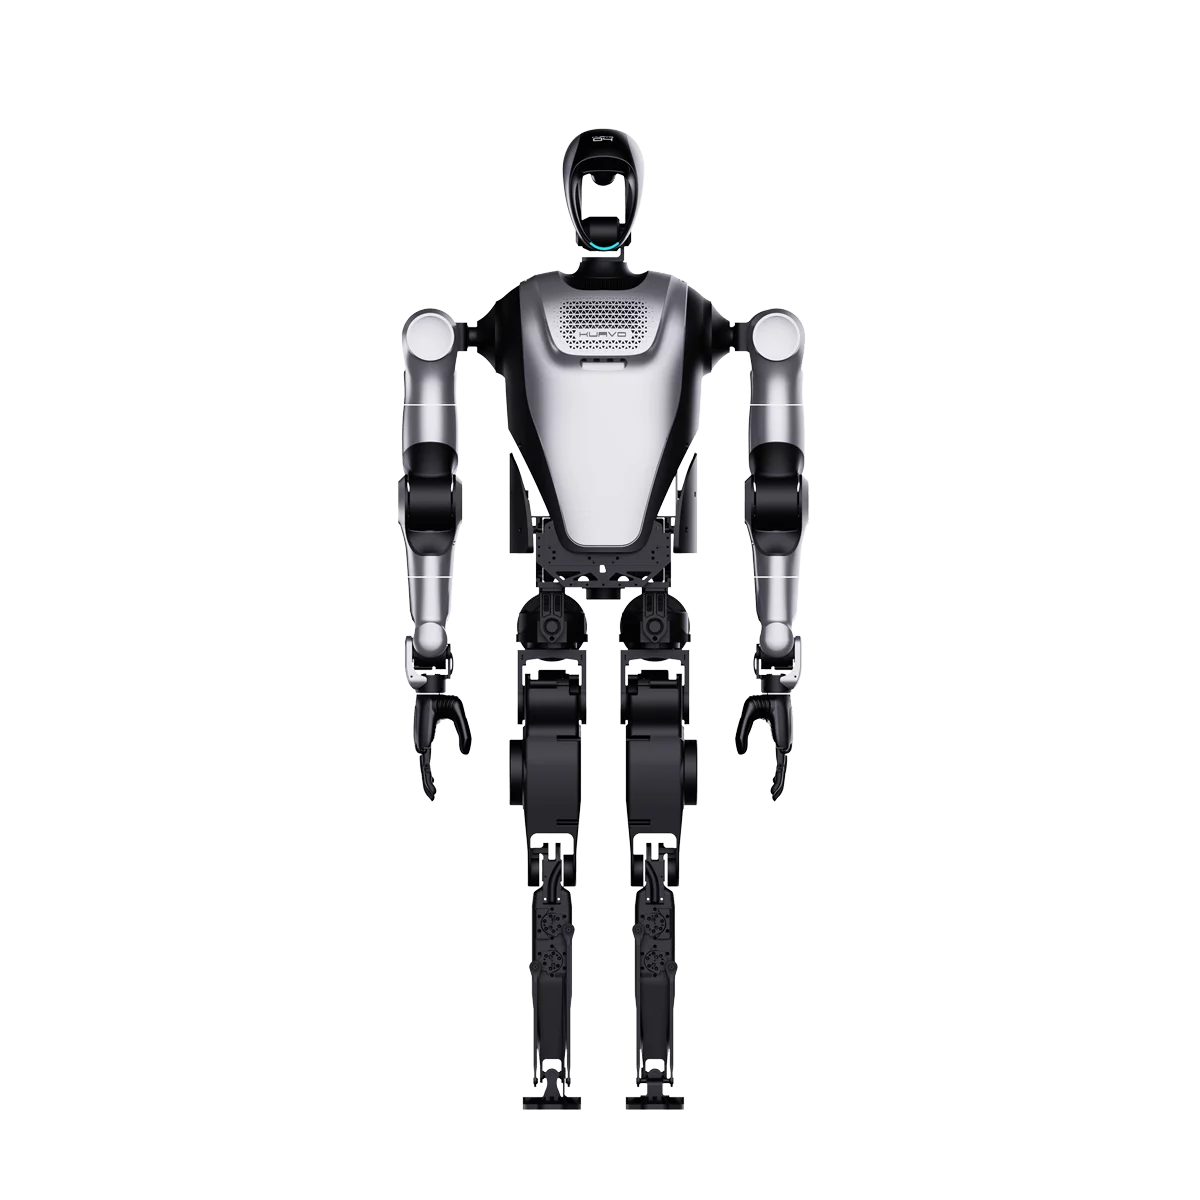
KUAVO 4Pro
面向产业应用,能走、能跳、能干活的通用具身智能人形机器人
面向产业应用,能走、能跳、能干活的通用具身智能人形机器人。全身自由度高达40个,支持适配五指灵巧手、灵巧爪;搭载激光雷达、双目摄像头、6mic麦克风阵列,支持不关机快速换电。
更新于 2026-10-09 11:03
当前版本 · KUAVO 4Pro
联系销售
硬件清单
KUAVO 4Pro 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
KUAVO 4Pro
联系销售核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | KUAVO 4Pro |
|---|---|
| 摄像头 | 双目摄像头 |
| IMU 惯性测量 | 内置惯性控制单元(IMU) |
| 全身自由度 | 22/30/40 |
| 手臂自由度 | 5/7 |
| 灵巧手自由度 | 6自由度,10个可活动关节 |
| 机身高度 | 1.66m |
| 整机重量 | 约55kg |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | KUAVO 4Pro联系销售 |
|---|---|
| 感知层 · Sense | |
| 摄像头 | 双目摄像头 |
| 麦克风阵列 | 6MIC |
| IMU 惯性测量 | 内置惯性控制单元(IMU) |
| 执行层 · Actuate | |
| 全身自由度 | 22/30/40 |
| 手臂自由度 | 5/7 |
| 灵巧手自由度 | 6自由度,10个可活动关节 |
| 头部自由度 | 0/2 |
| 手臂长度 | 2.148m |
| 末端执行器 | 支持选配五指灵巧手、夹爪等 |
| 能源层 · Power | |
| 电池可拆卸 | 支持不关机快速换电 |
| 结构层 · Structure | |
| 机身高度 | 1.66m |
| 整机重量 | 约55kg |
| 外壳材质 | 主体采用航空级铝合金材料 |