

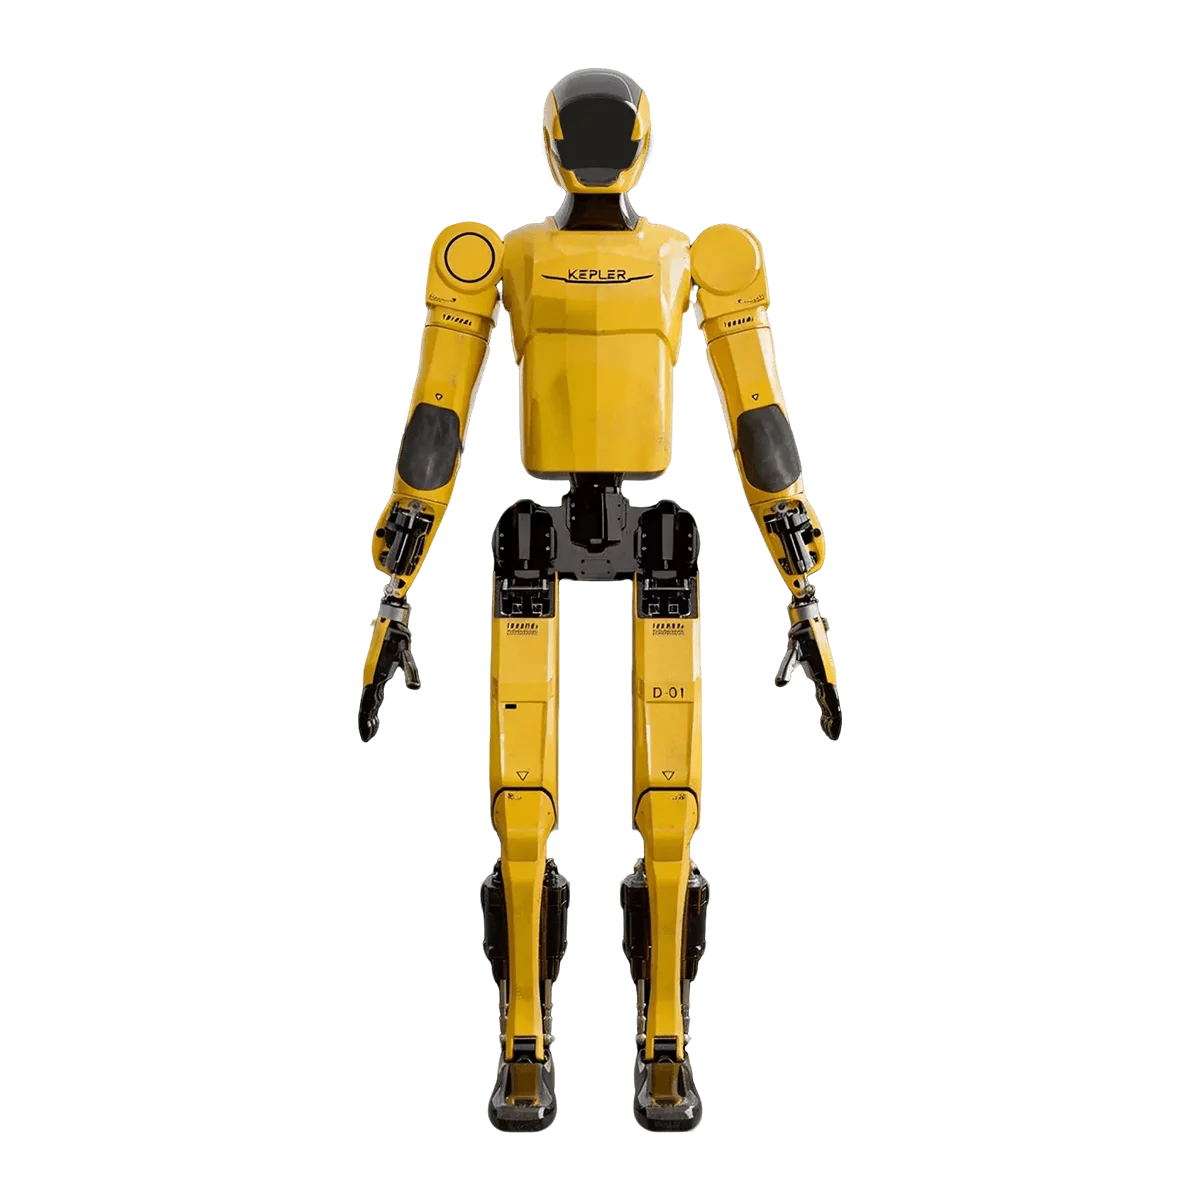
先行者 K2
充电 1 小时连干 8 小时的人形打工人,双臂协同搬运 30kg
开普勒先行者 K2 是通用人形机器人:175cm 身高,全身 52 个自由度——6 关节单腿、7 关节单臂、单手 11 自由度灵巧手,动作细;双臂协同可搬运 25–30 公斤,滚柱丝杠执行器峰值 8200N、旋转执行器峰值扭矩 220N·m、重复定位精度 0.01 度,重活也拿得下。100 TOPS GPU 算力支撑感知与决策,最省心的是出勤率——充电 1 小时能连干 8 小时。提供基础版/双足开发版/轮式开发版三版本,智能制造、仓储物流、特种行业、科研教育都能上岗。
更新于 2026-10-12 15:31
当前版本 · 先行者 K2 基础版
¥248,000
硬件清单
先行者 K2 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | 先行者 K2 基础版 | 先行者 K2 双足开发版 | 先行者 K2 轮式开发版 |
|---|---|---|---|
| 摄像头 | 纯视觉 | ✓ | 视觉传感器 |
| IMU 惯性测量 | 惯性传感器 | 惯性传感器 | 惯性传感器 |
| NPU 边缘算力 | 100 TOPS GPU算力 | 100 TOPS GPU算力 | 100 TOPS GPU算力 |
| 全身自由度 | 52 | 52(6关节单腿结构、7关节单臂结构、单手11自由度灵巧手) | 52(6关节单腿结构、7关节单臂结构、单手11自由度灵巧手) |
| 手臂自由度 | 7 | 7关节单臂结构 | 7关节单臂结构 |
| 腿部自由度 | 6 | 6关节单腿结构 | 6关节单腿结构 |
| 灵巧手自由度 | 11 | 单手11自由度灵巧手 | 单手11自由度灵巧手 |
| 机身高度 | 175 cm | 175 cm | 175 cm |
| 整机重量 | 75 kg | 75 kg | 135 kg |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | 先行者 K2 基础版¥248,000 | 先行者 K2 双足开发版¥450,000 | 先行者 K2 轮式开发版¥500,000 |
|---|---|---|---|
| 感知层 · Sense | |||
| 摄像头 | 纯视觉 | ✓ | 视觉传感器 |
| 麦克风阵列 | ✓ | ✓ | 听觉传感器 |
| 扬声器 | ✓ | ✓ | 扬声器 |
| IMU 惯性测量 | 惯性传感器 | 惯性传感器 | 惯性传感器 |
| 计算层 · Compute | |||
| NPU 边缘算力 | 100 TOPS GPU算力 | 100 TOPS GPU算力 | 100 TOPS GPU算力 |
| 执行层 · Actuate | |||
| 全身自由度 | 52 | 52(6关节单腿结构、7关节单臂结构、单手11自由度灵巧手) | 52(6关节单腿结构、7关节单臂结构、单手11自由度灵巧手) |
| 手臂自由度 | 7 | 7关节单臂结构 | 7关节单臂结构 |
| 腿部自由度 | 6 | 6关节单腿结构 | 6关节单腿结构 |
| 灵巧手自由度 | 11 | 单手11自由度灵巧手 | 单手11自由度灵巧手 |
| 末端执行器 | 灵巧手 | 灵巧手 | 灵巧手 |
| 结构层 · Structure | |||
| 机身高度 | 175 cm | 175 cm | 175 cm |
| 整机重量 | 75 kg | 75 kg | 135 kg |