

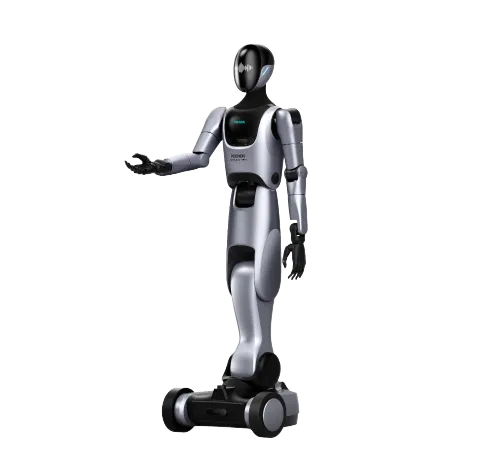
XMAN-R1
一台顶多岗的轮式人形服务机器人,跨场景自由切换
擎朗 KEENON XMAN-R1,轮式人形服务机器人(Embodied AI Service Robotics)。轮式运行打破场景边界,一台机器人适配多场景;深度强化学习快速自适应迭代;VLA端到端模型保证快速迭代与鲁棒性;自研通信协议构建机器人专用私网;开放软硬件生态支持技能扩展。
更新于 2026-10-10 17:57
当前版本 · XMAN-R1
联系销售
硬件清单
XMAN-R1 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
XMAN-R1
联系销售核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | XMAN-R1 |
|---|---|
| NPU 边缘算力 | 275 TOPS |
| 全身自由度 | 36 DoF |
| 手臂自由度 | 7DOF双臂 |
| 灵巧手自由度 | 6DOF×2 |
| 机身高度 | 174cm |
| 整机重量 | 110kg |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | XMAN-R1联系销售 |
|---|---|
| 计算层 · Compute | |
| 内存 / 存储 | 64GB |
| NPU 边缘算力 | 275 TOPS |
| 执行层 · Actuate | |
| 全身自由度 | 36 DoF |
| 手臂自由度 | 7DOF双臂 |
| 灵巧手自由度 | 6DOF×2 |
| 头部自由度 | 2DOF |
| 结构层 · Structure | |
| 机身高度 | 174cm |
| 整机重量 | 110kg |