

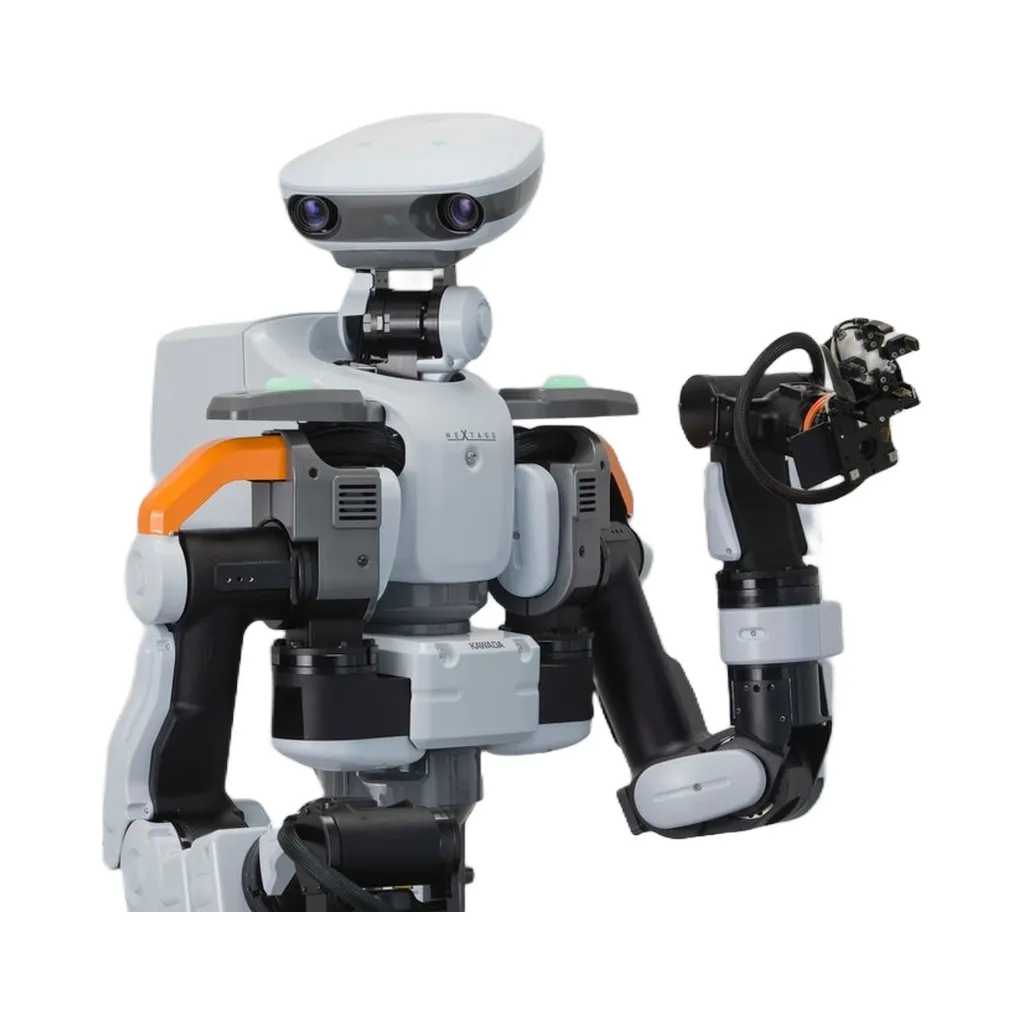
NEXTAGE(NXA)
NEXTAGE(NXA)是川田机器人 2018 年发售的产业用人形机器人,头、双腕加腰构成基座式上半身(无腿),15 个关节轴(右腕 6、左腕 6、腰 1、首 2)。机体质量 36kg(含台座约 150kg),重复定位精度 ±0.03mm;搬运额定负载单片腕 2.5kg、双腕 5.0kg,最大 4.0kg/8.0kg。头部立体相机 212 万像素、腕部手部相机 130 万像素,标配 NxProduction 软件,可用日文指令示教;全部关节采用 80W 以下低功率电机,无需安全围栏即可与人协作。
NEXTAGE(NXA)是川田机器人 2018 年发售的工业用人形机器人,头、双腕加腰构成基座式上半身(无腿),15 个关节轴(右腕 6、左腕 6、腰 1、首 2)。机体质量 36kg(含台座约 150kg),重复定位精度 ±0.03mm;搬运额定负载单片腕 2.5kg、双腕 5.0kg,最大 4.0kg/8.0kg。头部立体相机 212 万像素、腕部手部相机 130 万像素,标配 NxProduction 软件,可用日文指令示教;全部关节采用 80W 以下低功率电机,无需安全围栏即可与人协作。
更新于 2026-10-22 15:51
当前版本 · NEXTAGE(NXA)
暂无报价
硬件清单
NEXTAGE(NXA) 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
NEXTAGE(NXA)
核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | NEXTAGE(NXA) |
|---|---|
| 摄像头 | 立体相机(USB3.0) 212 万像素 |
| 全身自由度 | 15 轴(右臂 6 轴、左臂 6 轴、腰 1 轴、头部 2 轴) |
| 手臂最大负载 | 单臂:2.5 kg 双臂:5.0 kg |
| 扩展接口 | USB2.0 6端口(通过加密狗使用 1 端口) USB3.0 4 端口(通过视觉系统使用 1 端口) |
| 机身高度 | 840 mm |
| 整机重量 | 36kg(机器人本体) 约 150kg(含基座) |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | NEXTAGE(NXA) |
|---|---|
| 感知层 · Sense | |
| 摄像头 | 立体相机(USB3.0) 212 万像素 |
| 计算层 · Compute | |
| 主控 SoC | QNX Neutrino RTOS / Microsoft Windows 10 IoT Enterprise |
| 执行层 · Actuate | |
| 全身自由度 | 15 轴(右臂 6 轴、左臂 6 轴、腰 1 轴、头部 2 轴) |
| 手臂最大负载 | 单臂:2.5 kg 双臂:5.0 kg |
| 连接层 · Connect | |
| 扩展接口 | USB2.0 6端口(通过加密狗使用 1 端口) USB3.0 4 端口(通过视觉系统使用 1 端口) |
| 结构层 · Structure | |
| 机身高度 | 840 mm |
| 整机重量 | 36kg(机器人本体) 约 150kg(含基座) |