

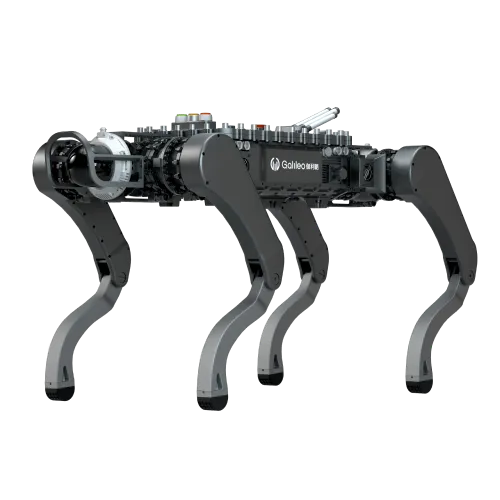
GALILEO EX-1
伽利略EX-1防爆四足,Ex ⅡB T4 Gb/IP66/500Nm关节,化工危化场景。
伽利略EX-1系列防爆智能仿生四足机器人,站立尺寸1300×650×790mm、含电池重量120kg、全身12自由度。48V供电,电池45.2Ah(2160Wh)锂电,续航2小时,连续行走负载30kg,爬坡30°、可爬25cm台阶、越障25cm、跨沟30cm,运动速度1.0m/s。关节采用高刚度大功率密度永磁同步电机,最大关节扭矩500Nm,双编码器;激光雷达×1+双深度相机感知,支持4G、以太网、二次开发与自主导航,可载双光云台、甲烷气体检测传感器、语音对讲与扬声器。防护IP66、防爆等级Ex ⅡB T4 Gb,工作温度-20~50℃,可配防爆平板控制器。
更新于 2026-10-13 11:49
当前版本 · EX-1
暂无报价
硬件清单
GALILEO EX-1 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
EX-1
核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | EX-1 |
|---|---|
| 摄像头 | 双深度相机;双光云台 |
| 全身自由度 | 12 |
| 关节扭矩 | 500Nm |
| 电池容量 | 45.2Ah(2160Wh) |
| 行走续航 | 2h |
| 整机重量 | 120kg |
| 最高速度 | 1.0m/s |
| 最大爬坡角度 | 30° |
| 行走负载 | 30kg |
| 防护等级 | IP66 |
| 工作温度 | -20-50℃ |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | EX-1 |
|---|---|
| 感知层 · Sense | |
| 摄像头 | 双深度相机;双光云台 |
| 执行层 · Actuate | |
| 全身自由度 | 12 |
| 关节电机 | 高刚度高功率密度永磁同步电机 |
| 关节编码器 | 双编码器 |
| 关节扭矩 | 500Nm |
| 运动层 · Motion | |
| 最高速度 | 1.0m/s |
| 最大爬坡角度 | 30° |
| 最大越障高度 | 25cm |
| 最大台阶高度 | 25cm 台阶 |
| 行走负载 | 30kg |
| 能源层 · Power | |
| 电池容量 | 45.2Ah(2160Wh) |
| 行走续航 | 2h |
| 电池类型 | 锂电池供电 |
| 供电电压 | 48V |
| 连接层 · Connect | |
| 无线通信 | 4G支持 |
| 扩展接口 | 以太网 |
| 结构层 · Structure | |
| 机身高度 | 790mm |
| 整机重量 | 120kg |
| 外形尺寸 | 1300*650*790mm |
| 环境防护 · Environment | |
| 防护等级 | IP66 |
| 工作温度 | -20-50℃ |