

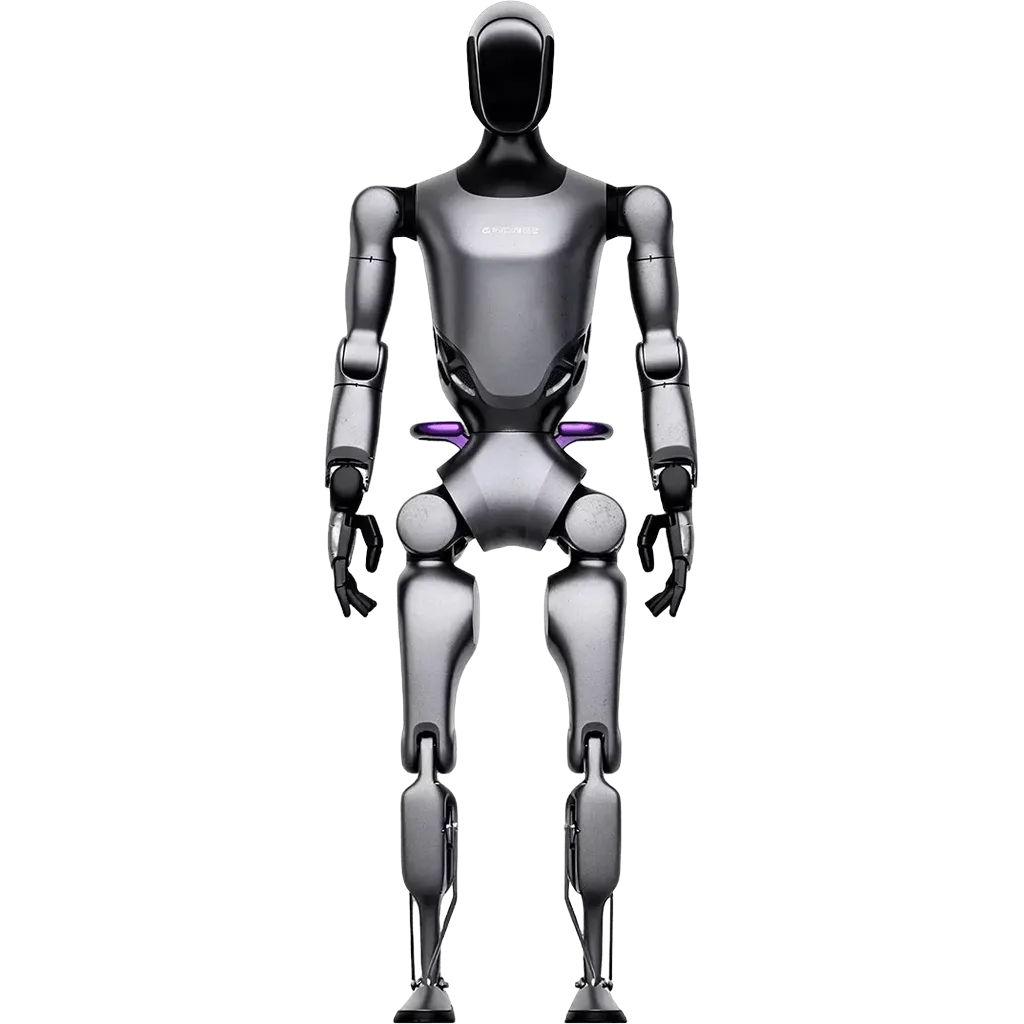
Fourier GR-2
傅利叶第二代通用人形机器人,全身自由度最高53个,步行速度5km/h,续航约2小时
GR-2是傅利叶自主研发的第二代通用人形机器人,基于GR-1的数据积累和技术积淀,在硬件设计、框架开发、商业化等关键环节实现全面突破。全身自由度最高可达53个(12自由度灵巧手加强版可选装),最大关节峰值扭矩436N·m,步行速度5km/h,单手载荷约3kg,标准续航约2小时并支持可拆卸换电设计。灵巧手单手最高12个自由度、配备6个阵列式触觉传感器,支持力控抓取;平台支持NVIDIA Isaac Lab、ROS、Mujoco、Webots等开源框架,拥有更灵巧的上肢操作、更强劲的动力系统和更开放的开发平台。
更新于 2026-10-10 17:11
当前版本 · GR-2
暂无报价
硬件清单
Fourier GR-2 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
GR-2
核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | GR-2 |
|---|---|
| 摄像头 | 双目摄像头 |
| IMU 惯性测量 | 6轴,支持加速度和角速度的检测 |
| NPU 边缘算力 | 可选装275Tops算力的计算单元 |
| 全身自由度 | 最高可达53 (12自由度灵巧手加强版,可选装) |
| 手臂自由度 | 7 |
| 腿部自由度 | 6 |
| 灵巧手自由度 | 6 |
| 手臂最大负载 | ≈ 3 kg |
| 电池容量 | ≈ 950 Wh |
| 静态续航 | ≈ 2 h |
| 扩展接口 | Type-C, USB3.0 |
| 机身高度 | 1750 mm |
| 整机重量 | ≈ 63 kg |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | GR-2 |
|---|---|
| 感知层 · Sense | |
| 摄像头 | 双目摄像头 |
| IMU 惯性测量 | 6轴,支持加速度和角速度的检测 |
| 计算层 · Compute | |
| 主控 SoC | Intel® Core™ i7 (14核) |
| NPU 边缘算力 | 可选装275Tops算力的计算单元 |
| 执行层 · Actuate | |
| 全身自由度 | 最高可达53 (12自由度灵巧手加强版,可选装) |
| 手臂自由度 | 7 |
| 腿部自由度 | 6 |
| 灵巧手自由度 | 6 |
| 腰部自由度 | 1 |
| 头部自由度 | 2 |
| 手臂最大负载 | ≈ 3 kg |
| 手臂长度 | 1520 mm |
| 末端执行器 | 自研灵巧手 |
| 能源层 · Power | |
| 电池容量 | ≈ 950 Wh |
| 静态续航 | ≈ 2 h |
| 连接层 · Connect | |
| 扩展接口 | Type-C, USB3.0 |
| 结构层 · Structure | |
| 机身高度 | 1750 mm |
| 整机重量 | ≈ 63 kg |
| 外壳材质 | 铝合金 + 工程塑料 |