

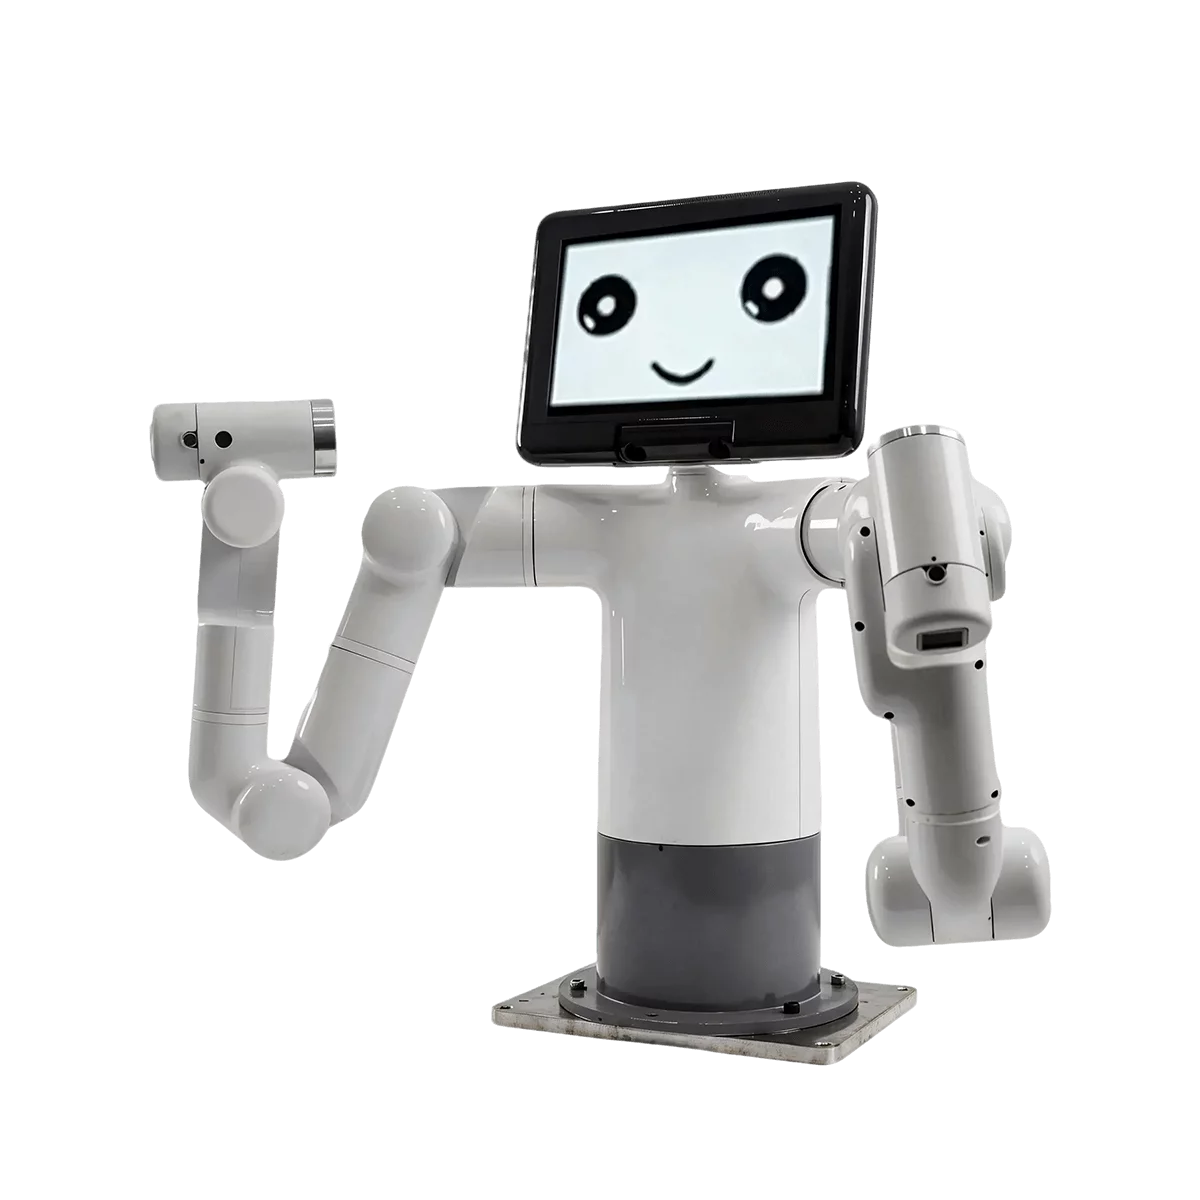
Mercury B1
双七轴 17 自由度半人形双臂机器人,桌面级具身科研平台
大象机器人水星 Mercury B1 是一款双七轴半人形机器人,搭载两台七自由度机械臂共 17 个自由度,净重 8kg,产品尺寸 200×192.5×537mm,最大工作半径 450mm、单臂负载 1kg,重复定位精度 ±0.05mm。采用谐波减速器与电磁摩擦片式关节制动,机身由碳纤维、铝合金与工程塑料构成,内置 67 TOPS 算力主控、9 英寸触摸屏与奥比中光 Deeyea 3D 相机。坚持开源软件生态,支持双臂协同、七大智能算法与外骨骼遥操作,适用于教育科研与具身智能数据采集。
更新于 2026-10-12 14:58
当前版本 · Mercury B1
联系销售
硬件清单
Mercury B1 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
Mercury B1
联系销售核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | Mercury B1 |
|---|---|
| 摄像头 | 奥比中光 Deeyea |
| NPU 边缘算力 | 67 TOPS |
| 全身自由度 | 17 自由度 |
| 手臂最大负载 | 1kg |
| 扩展接口 | CAN 总线/网口/USB/串口 |
| 机身高度 | 537mm |
| 整机重量 | 8kg |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | Mercury B1联系销售 |
|---|---|
| 感知层 · Sense | |
| 摄像头 | 奥比中光 Deeyea |
| 麦克风阵列 | 线性 4 麦,5 米 180° 拾音 |
| 计算层 · Compute | |
| NPU 边缘算力 | 67 TOPS |
| 执行层 · Actuate | |
| 全身自由度 | 17 自由度 |
| 手臂最大负载 | 1kg |
| 连接层 · Connect | |
| 无线通信 | Wi-Fi/蓝牙 |
| 扩展接口 | CAN 总线/网口/USB/串口 |
| 结构层 · Structure | |
| 机身高度 | 537mm |
| 整机重量 | 8kg |
| 外壳材质 | 碳纤维、铝合金、工程塑料 |