

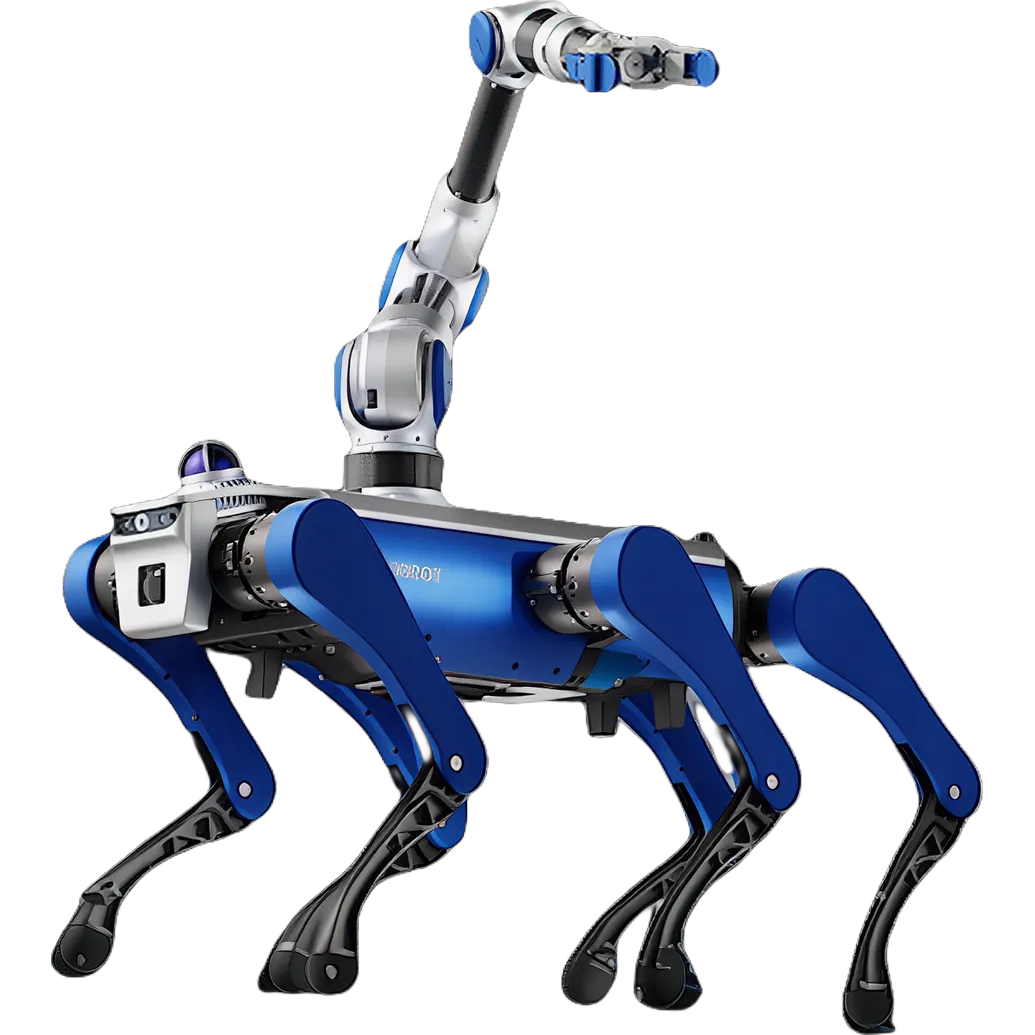
Hexplorer
六足仿生机器人,18自由度全地形行走,1.8m/s越障爬坡,开放ROS2二次开发。
Hexplorer 是越疆推出的六足仿生机器人,站立尺寸86.3cm×47cm×48cm、18个自由度,本体约20kg,最大行走速度1.8m/s,可跨越20cm障碍、适应40°斜坡,额定负载10kg、极限15kg。搭载Livox Mid360激光雷达与Realsense D435深度相机,内置504Wh电池续航2.5小时;运控平台X86_64架构、GPU算力40TOPS,支持行走、上下楼梯、越障、避障等功能。系统预装Ubuntu 22.04与ROS2 Humble,开放SDK,支持自定义算法与第三方硬件扩展。
更新于 2026-10-13 11:46
当前版本 · Hexplorer
¥69,888
硬件清单
Hexplorer 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
Hexplorer
¥69,888核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | Hexplorer |
|---|---|
| 摄像头 | Realsense D435 |
| 全身自由度 | 18 |
| 关节扭矩 | 33Nm(膝关节) |
| 电池容量 | 504wh |
| 行走续航 | 2.5 小时 |
| 整机重量 | 本体约20kg,含包装约30Kg |
| 最高速度 | 1.8m/s |
| 最大爬坡角度 | 40° |
| 最大负载 | 额定10kg,极限15kg |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | Hexplorer¥69,888 |
|---|---|
| 感知层 · Sense | |
| 摄像头 | Realsense D435 |
| IMU 惯性测量 | IMU |
| 计算层 · Compute | |
| 主控 SoC | X86_64架构;CPU:酷睿i7/i5,6核心16线程 |
| NPU 边缘算力 | GPU算力:40TOPS |
| 执行层 · Actuate | |
| 全身自由度 | 18 |
| 关节扭矩 | 33Nm(膝关节) |
| 运动层 · Motion | |
| 最高速度 | 1.8m/s |
| 最大爬坡角度 | 40° |
| 最大越障高度 | 20cm |
| 最大负载 | 额定10kg,极限15kg |
| 能源层 · Power | |
| 电池容量 | 504wh |
| 行走续航 | 2.5 小时 |
| 充电方式 | 无线自动充电(*后期支持) |
| 连接层 · Connect | |
| 无线通信 | 远距离遥控图传(*后期支持) |
| 扩展接口 | 支持协作机械臂扩展(*后期支持);支持远距离遥控图传(*后期支持);支持无线自动充电(*后期支持) |
| 结构层 · Structure | |
| 机身高度 | 48cm |
| 整机重量 | 本体约20kg,含包装约30Kg |
| 外形尺寸 | 86.3cm × 47cm × 48cm |
| 折叠尺寸 | 73.4cm × 47cm × 24.4cm |