

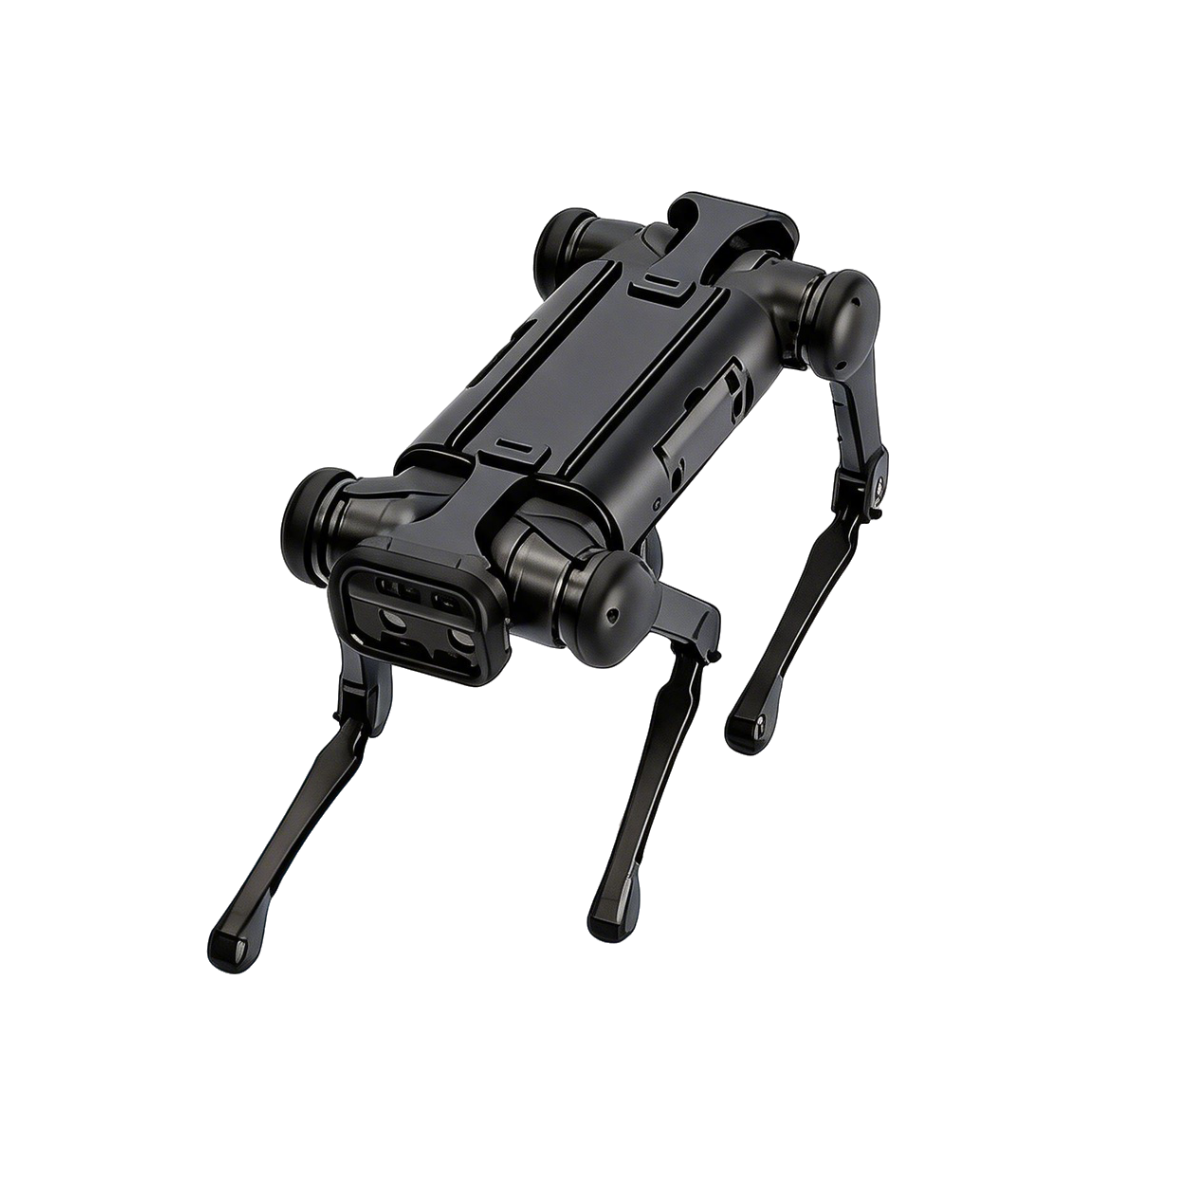
超能足式
四足/轮足复合特种巡检。
超能四足/轮足机器人,特种巡检复杂地形,四足轮足复合形态。
更新于 2026-10-13 17:28
当前版本 · 四足/轮足机器人
联系销售
硬件清单
超能足式 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
四足/轮足机器人
联系销售核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | 四足/轮足机器人 |
|---|---|
| 行走续航 | 2.5-4h |
| 整机重量 | 59kg |
| 最高速度 | ≥4m/s |
| 最大爬坡角度 | ≤45° |
| 防护等级 | IP67 |
| 工作温度 | -20°~55° |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | 四足/轮足机器人联系销售 |
|---|---|
| 运动层 · Motion | |
| 最高速度 | ≥4m/s |
| 最大爬坡角度 | ≤45° |
| 最大越障高度 | ≥20CM |
| 最大台阶高度 | ≥20CM |
| 能源层 · Power | |
| 行走续航 | 2.5-4h |
| 连接层 · Connect | |
| 无线通信 | WiFi |
| 扩展接口 | USB2.0 USB3.0 Ethernet WiFi 外接电源(5V 12V 24V) |
| 结构层 · Structure | |
| 整机重量 | 59kg |
| 外形尺寸 | 1000*715*470(mm) |
| 环境防护 · Environment | |
| 防护等级 | IP67 |
| 工作温度 | -20°~55° |